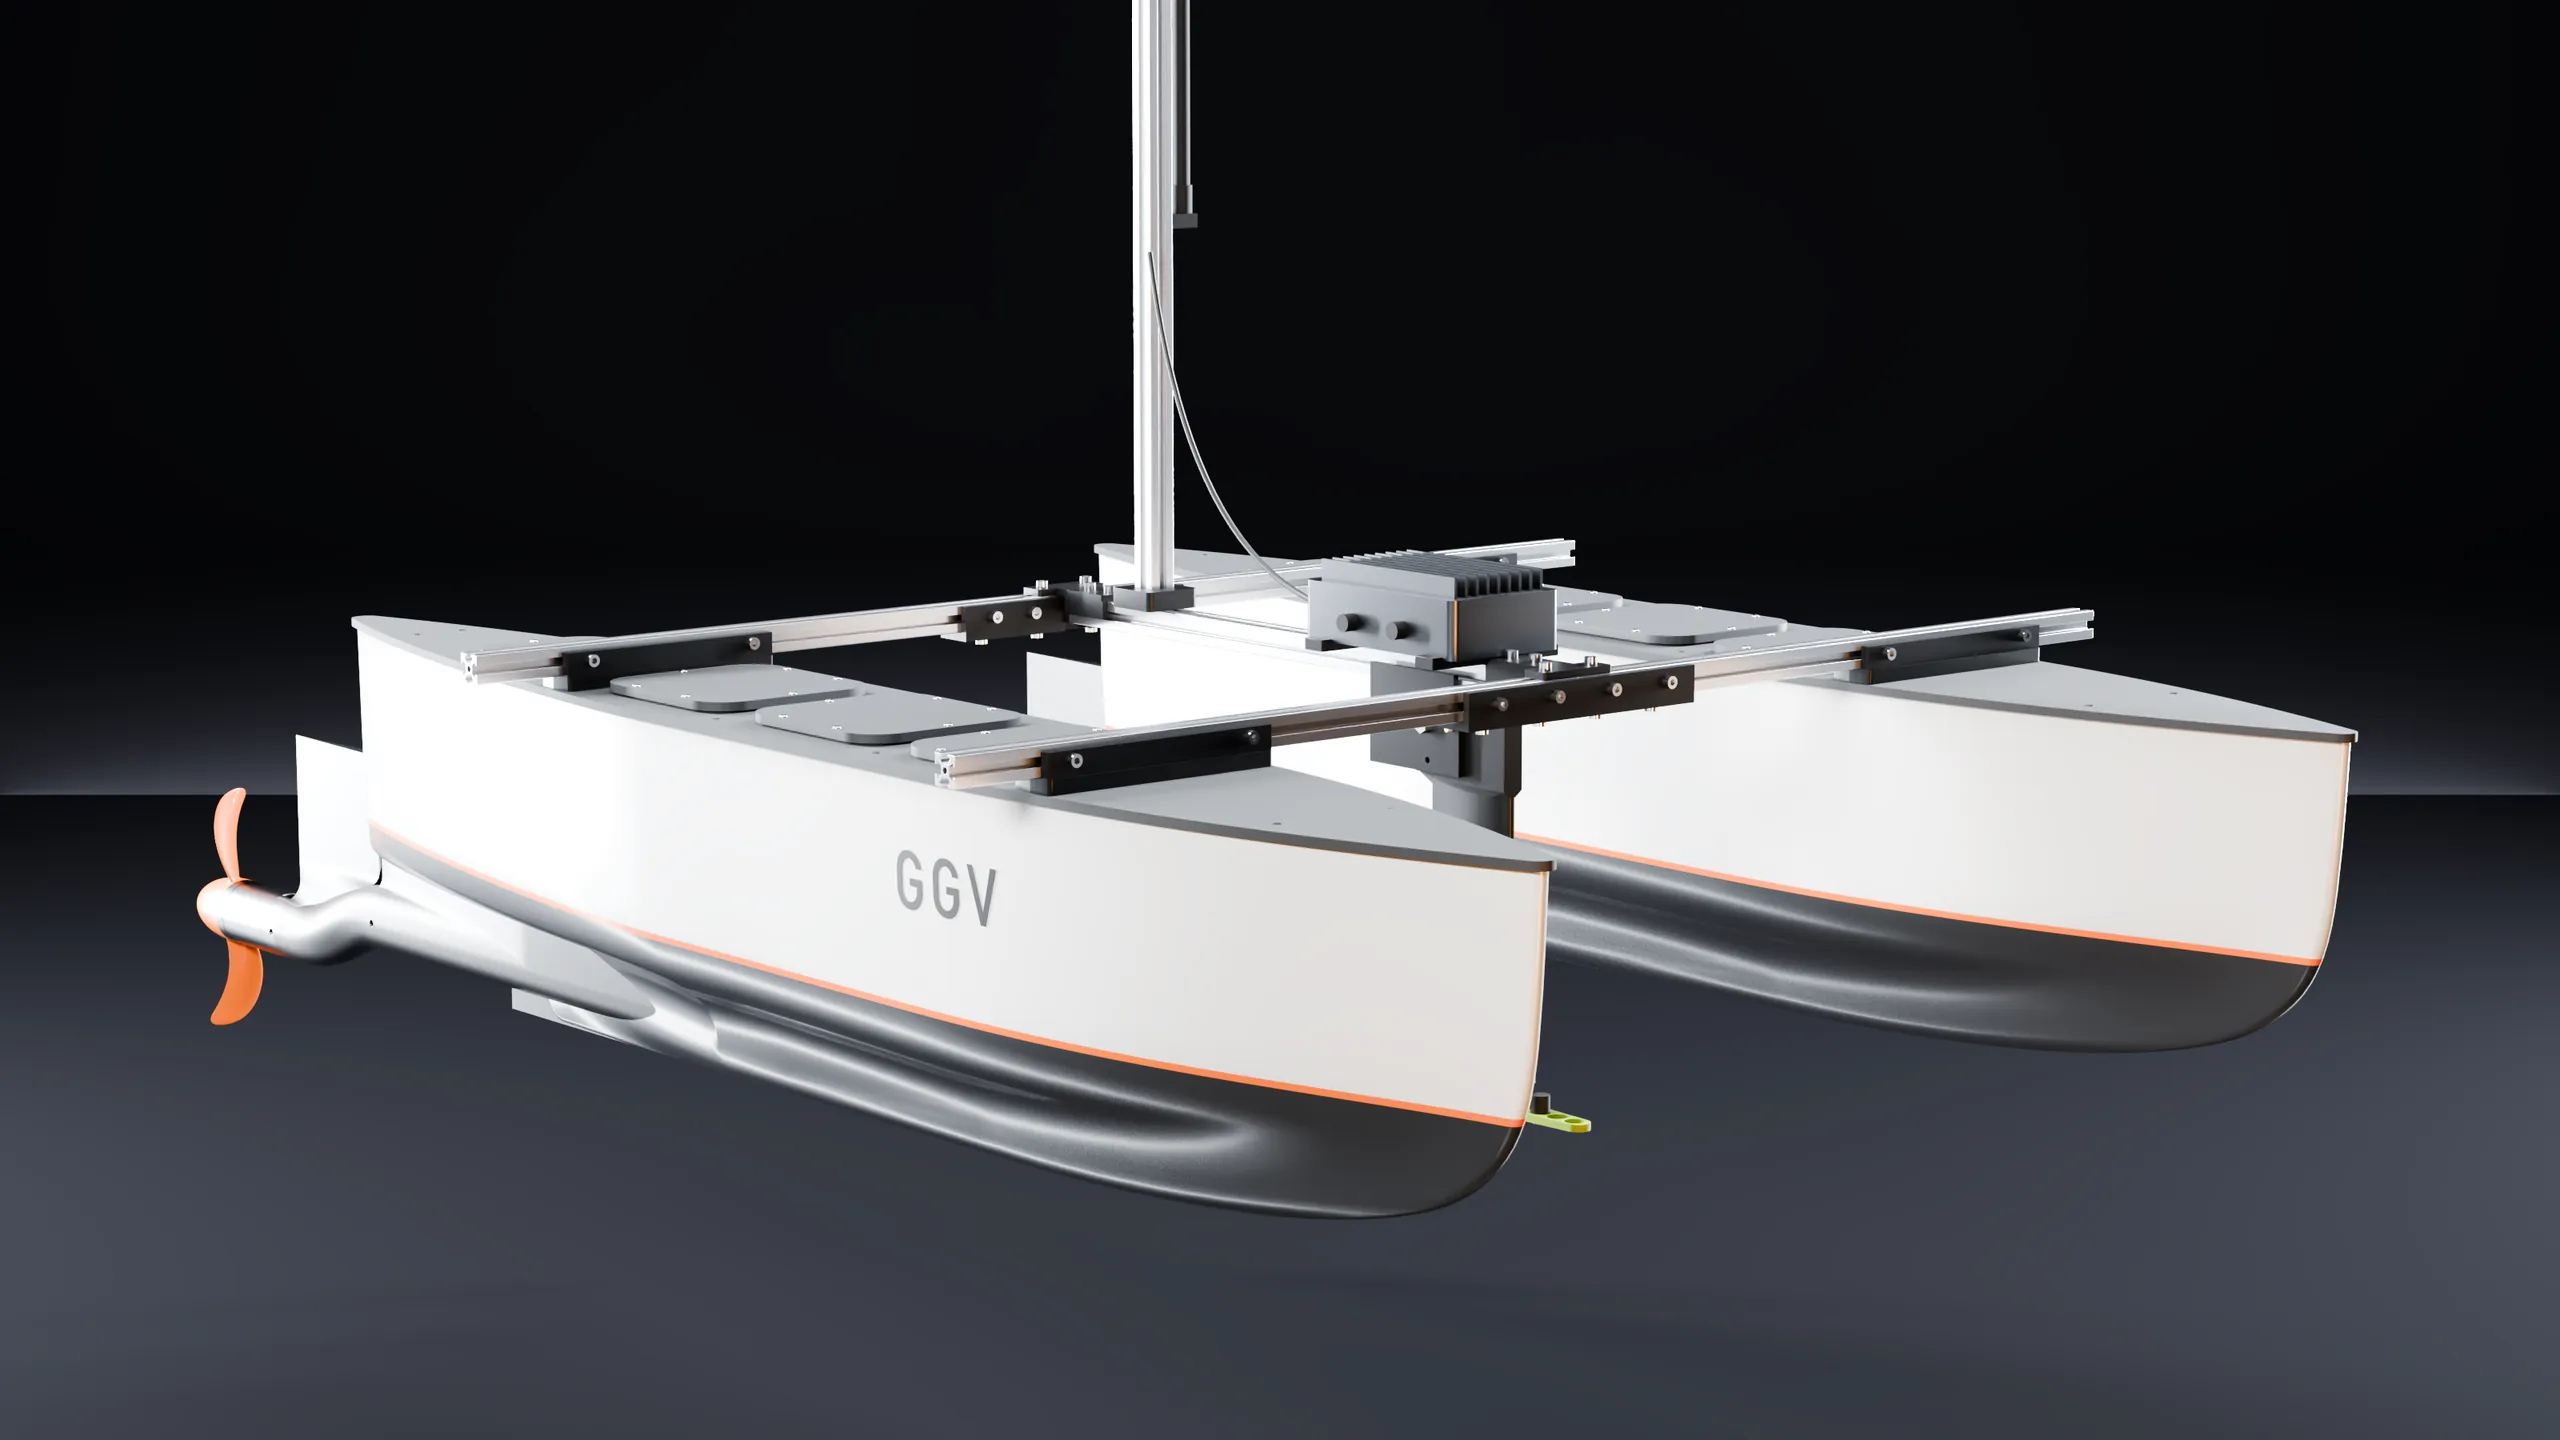
Hacemos un sonar ultrasónico y el barco autónomo que lo va a llevar.
GGV es un taller de ingeniería electrónica en Rosario. Diseñamos los circuitos, escribimos el firmware y el programa de adquisición, imprimimos los cascos y fresamos las placas.
Esta página recorre el catamarán de proa a popa. Cada sección corresponde a una de sus siete cuadernas y arranca con el corte real del casco en ese punto.
C1y = 182 mm desde proa
Un emisor en el centro y tres receptores a 120°.
El cabezal emite una ráfaga de 2 ms y escucha el eco. Toda la cadena es nuestra: oscilador, etapa de potencia con flyback, receptor de bajo ruido, detector síncrono y un Cortex-M0+ que digitaliza cada disparo y lo manda por USB, sincronizado.
Con tres receptores, además de la distancia se puede estimar de qué lado viene el eco.
| Transductor | 225 kHz | Airmar AT225, para trabajo en agua |
|---|---|---|
| Conversión | 12 bit · 50 kHz | Una muestra cada 20 µs |
| Frame | 600 muestras | 12 ms, un ciclo completo de disparo |
| Receptores | 3 × 120° | Hoy trabajamos con uno conectado |
| Alcance medido en aire | 1,2 m | Con el emisor a 100 V; el techo lo pone la tensión |
C2y = 358 mm desde proa
Así se ve un frame de 12 ms.
A la izquierda queda el pulso de emisión. El eco del objeto aparece después, y cuanto más lejos está, más tarda. La distancia es la mitad del tiempo de vuelo por la velocidad del sonido: 343 m/s en aire y 1480 m/s en agua. Mové el objeto para verlo.
- Tiempo de vuelo
- 3,50 ms
- Velocidad
- 343 m/s
- Distancia
- 60,0 cm
C3y = 537 mm desde proa
Bitácora de banco
Tenemos un día por semana con el hardware. Lo que medimos ahí lo analizamos el resto de la semana y lo anotamos acá, incluidas las hipótesis que resultaron falsas.
Primera captura en vivo. La electrónica en protoboard manda cada disparo por USB, sincronizado con la emisión. Con 100 V en el emisor detectamos objetos hasta 1,2 m en aire.
El eco cambia de un frame a otro. La amplitud salta hasta 20 veces entre disparos seguidos. La primera sospecha fue la fuente del flyback.
descartadoCon el flyback apagado el ruido es el mismo. El ruido entra por la cadena analógica.
descartadoUn pico de 500 Hz que parecía un batido era un efecto del largo de la ventana de análisis. Lo que sí encontramos: el receptor satura a corta distancia, con el 75 % de los frames recortados a 37 cm.
Cadena analógica rehecha. Recorte en 0 %, ruido de 37,7 a 16,4 cuentas y curtosis de 25 a 3: el ruido dejó de ser impulsivo. Quedan un tono de 5 kHz y la portadora replegada por falta de filtro antialias, que entra en la placa definitiva.
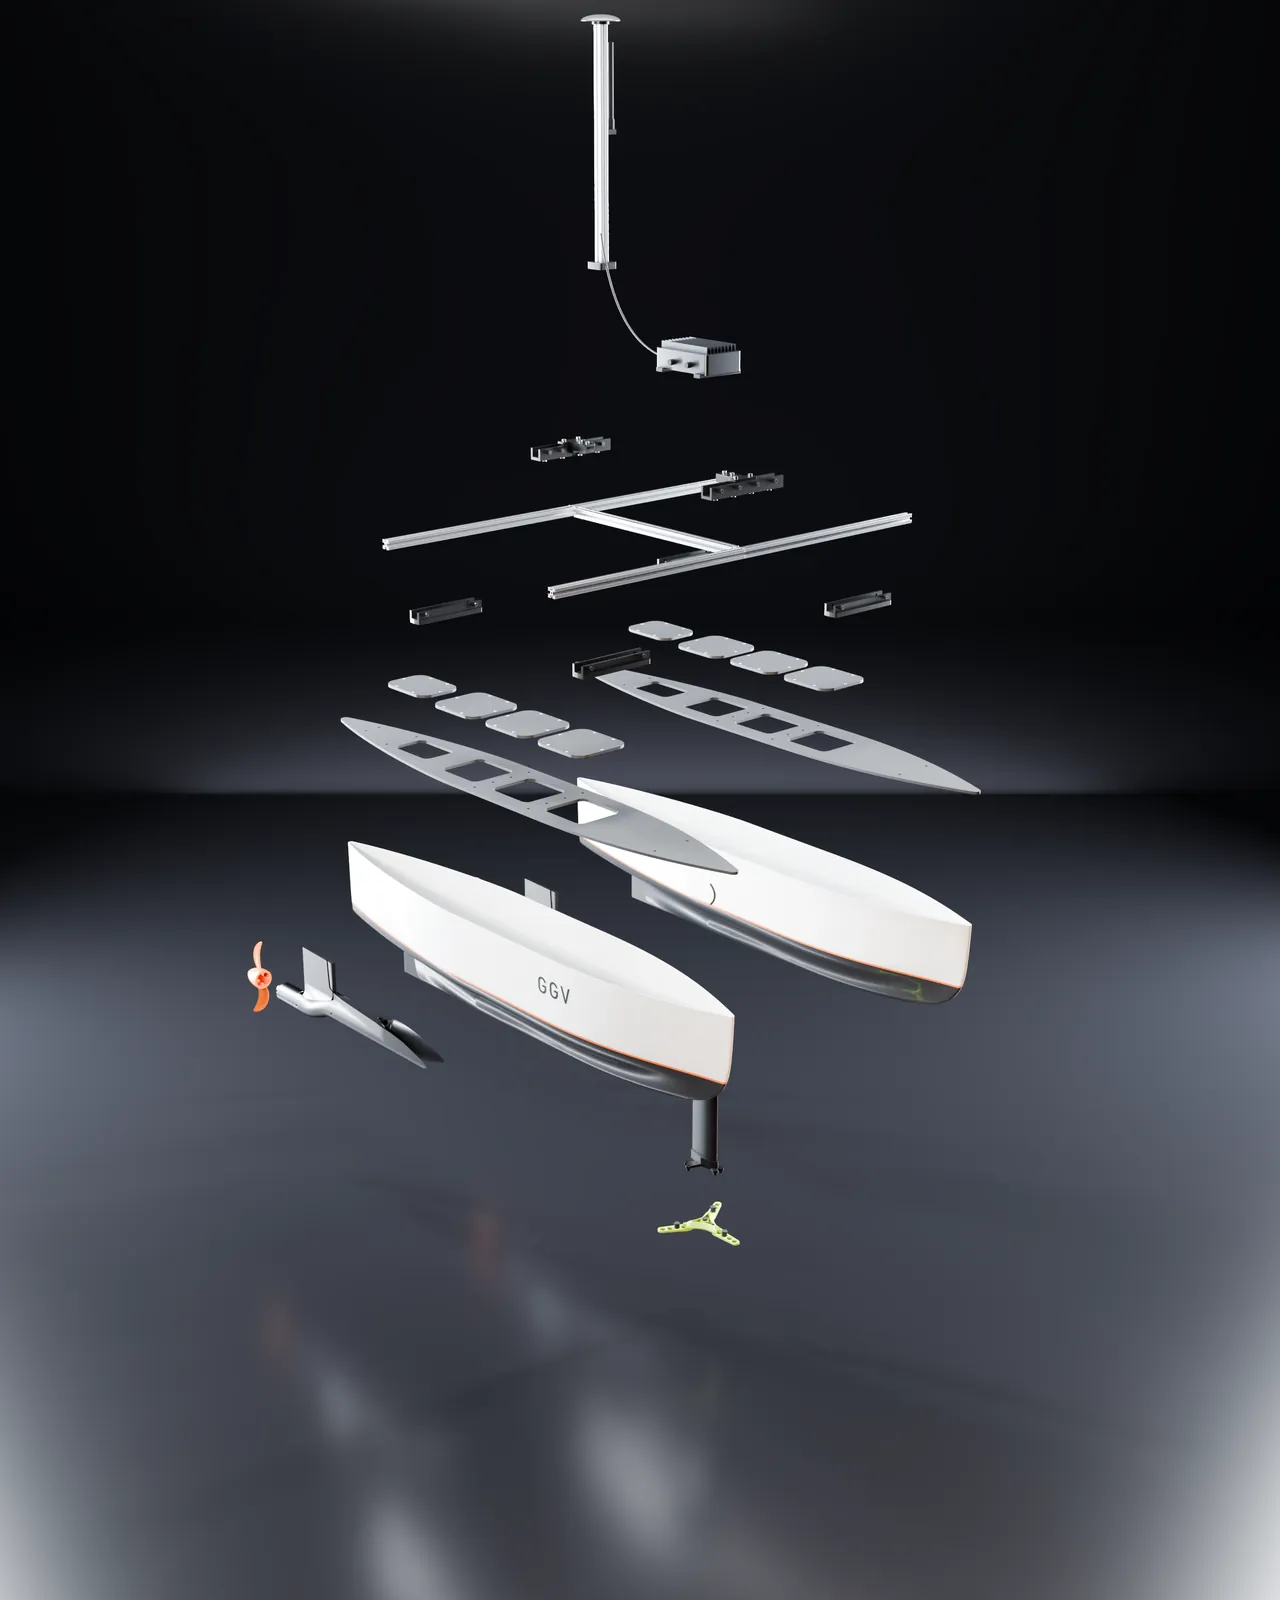
Propulsión definida: un motor brushless sumergible debajo de cada casco, con variador bidireccional.
Estructura: una H de perfil de aluminio 2020 con 700 mm entre cascos.
C4y = 716 mm desde proa
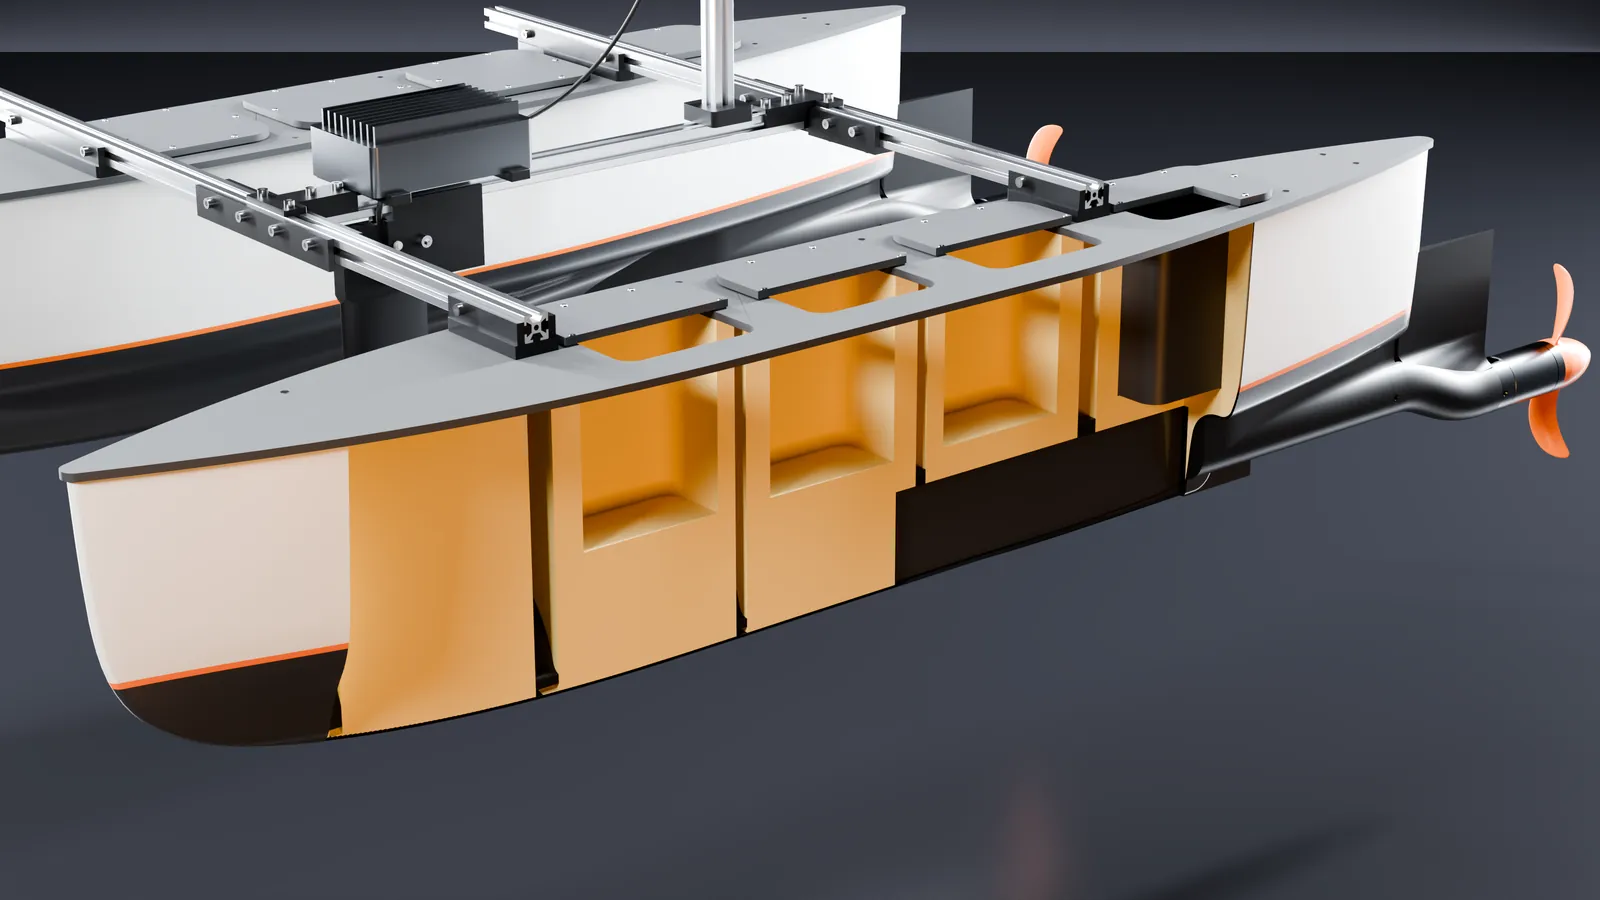
Cada casco mide 1301 mm y se imprime en 23 tramos.
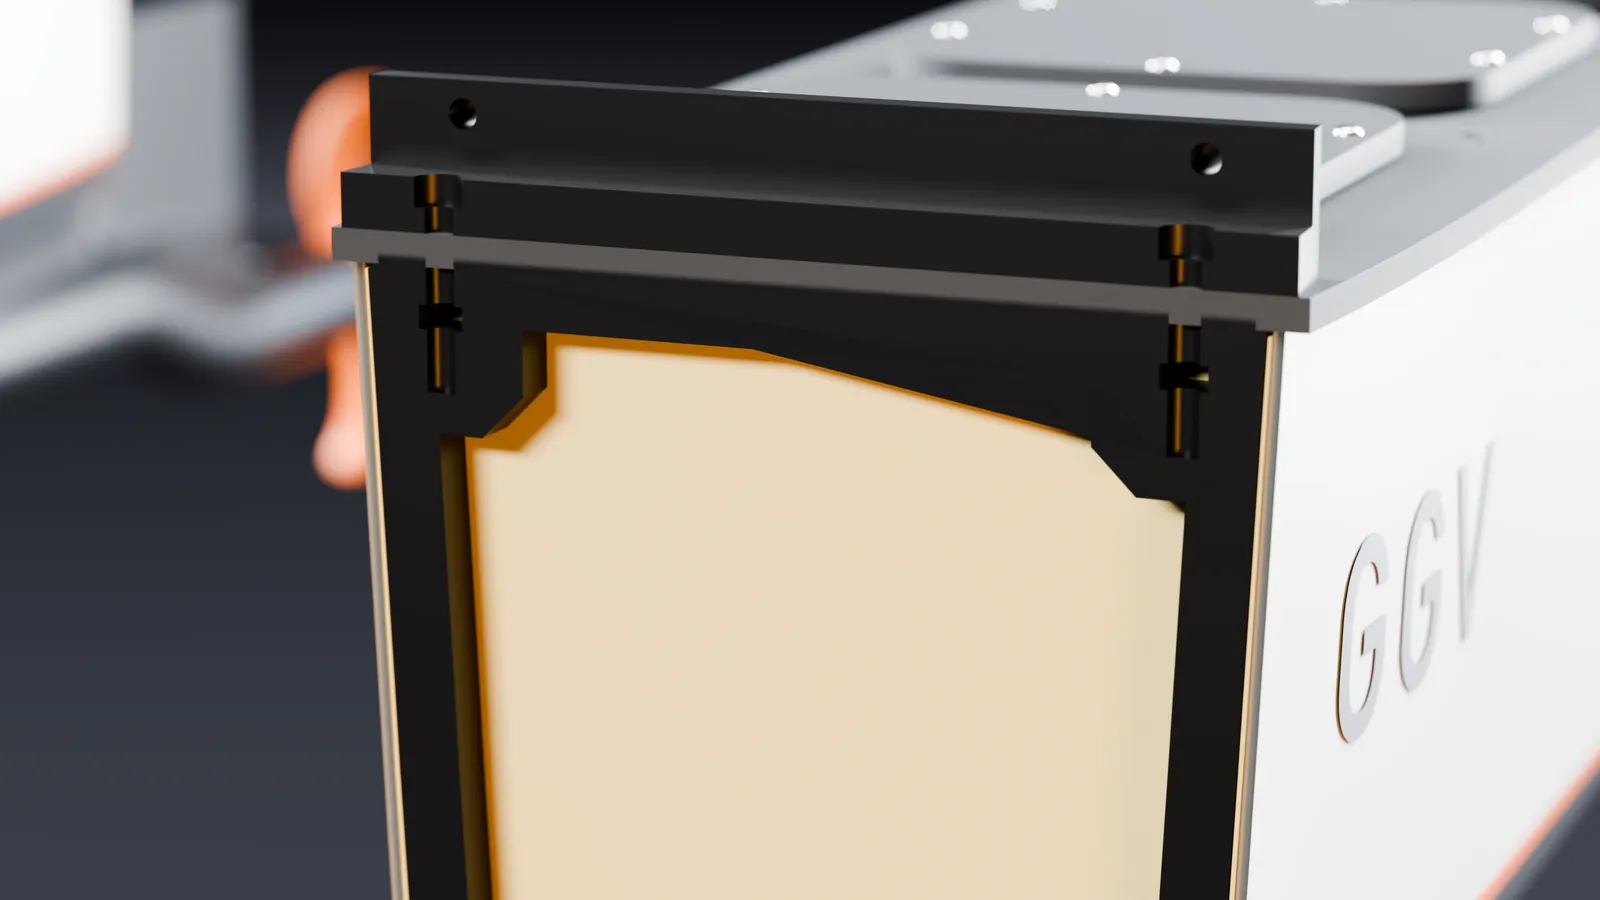
Las siete cuadernas son anillos impresos que rigidizan la pared de 2 mm. Después rellenamos el casco con espuma de poliuretano y lo cubrimos con epoxi, así que aunque se perfore, sigue flotando.
El corte de arriba es el de esta cuaderna, sacado de la misma malla que va a la impresora. La línea punteada es la flotación calculada.
C5y = 896 mm desde proa
La cubierta es fenólico de 6 mm cortado por CNC.
Cada cubierta sale en tres tramos. Los cortes caen sobre las cuadernas C2 y C5, que hacen de llave entre un tramo y el siguiente.
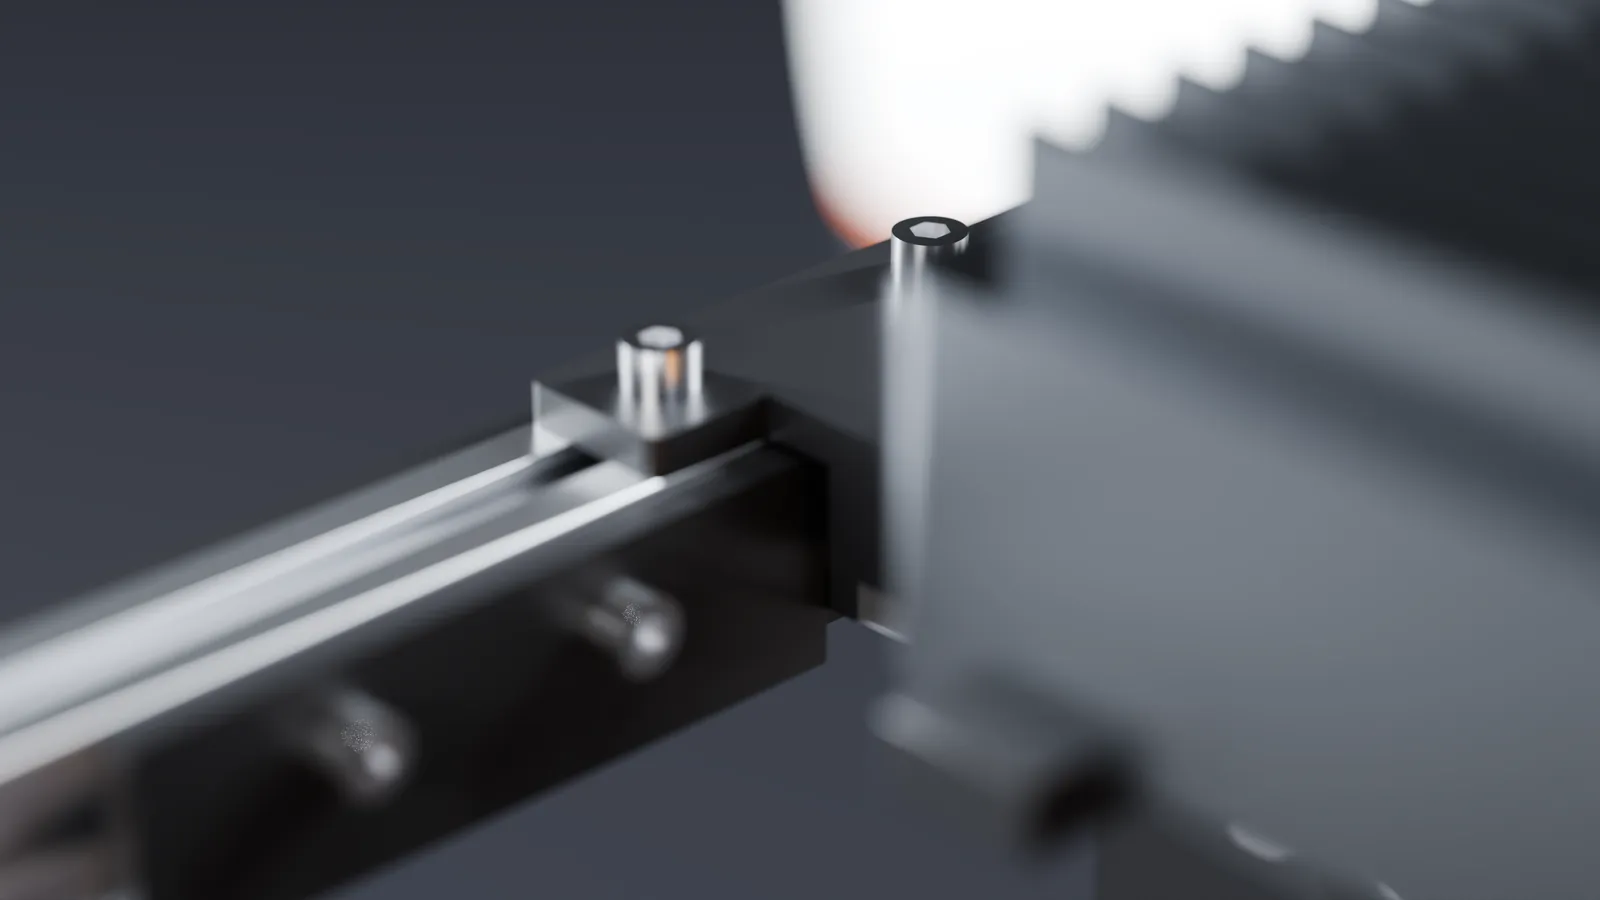
Encima va la H de perfil 2020. Está tomada con tuercas T y no lleva agujeros, así que la separación entre cascos se puede llevar de 550 a 825 mm. La dejamos en 700.
C6y = 1077 mm desde proa
Un ESP32 con LoRa en el barco y otro igual en la orilla.
Desde la orilla se dibuja el área a relevar. El barco recibe la misión por bloques verificados con CRC y la recorre en franjas paralelas, corrigiendo la deriva de la corriente con la diferencia entre el rumbo del GPS y la brújula. Si pierde el enlace o baja la batería, vuelve o se detiene.
Todavía no lo probamos en el agua. El mismo código del barco corre en un simulador del Paraná frente a Rosario, con corriente, ruido de GPS y error de brújula, y hoy pasa las 157 pruebas del piloto.
Franja 1 de 19
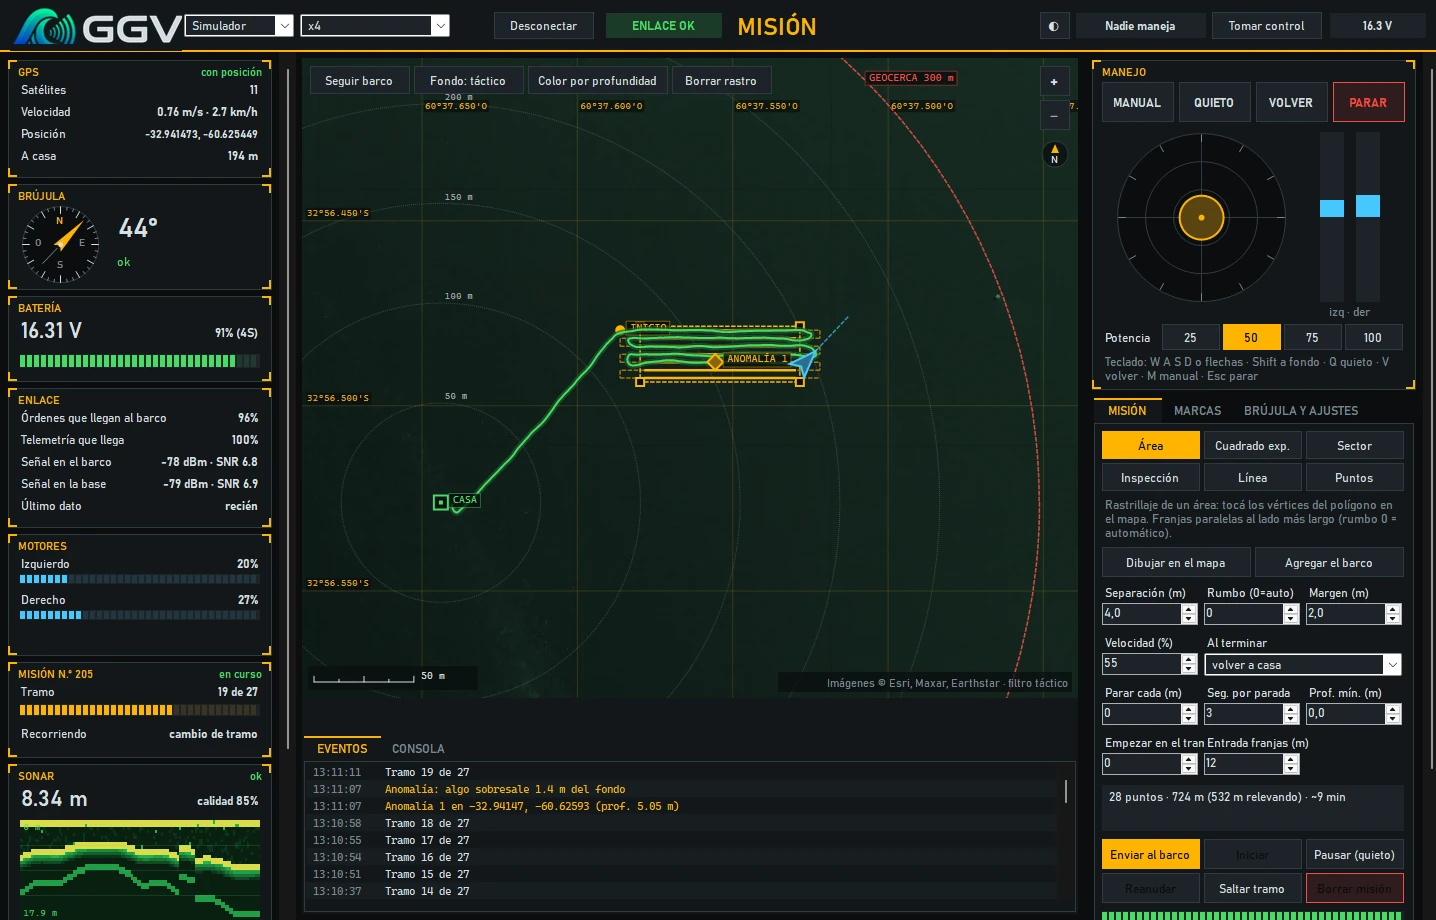
GGV Control, el programa con el que se maneja todo.
Mapa, sensores, joystick y misiones en una sola pantalla. Se conecta a la base por USB o WiFi, y también a un simulador del Paraná que corre el mismo código que el barco, así que cada función se practica antes de ir al agua.
 1
2
3
4
5
- CabeceraConexión, estado del enlace, modo del barco, quién maneja y batería.
- SensoresGPS, brújula, batería, enlace, motores, misión y sonar con su ecograma.
- MapaRastro, casa, geocerca, la misión dibujada y las marcas.
- ComandosCuatro modos, joystick con teclado o gamepad y el panel de misiones.
- EventosTodo lo que pasó, con la hora. Las alertas rojas suenan.
| Órdenes al barco | 5 por segundo | Joystick y modo, 41 ms en el aire cada una |
|---|---|---|
| Telemetría | 1 por segundo | Posición, rumbo, batería, enlace, misión y profundidad |
| Misiones | hasta 512 puntos | Seis patrones: área, cuadrado expansivo, sector, inspección, línea y puntos |
| Si se corta la radio | vuelve solo | A los 10 s en manual y a los 30 s en una misión |
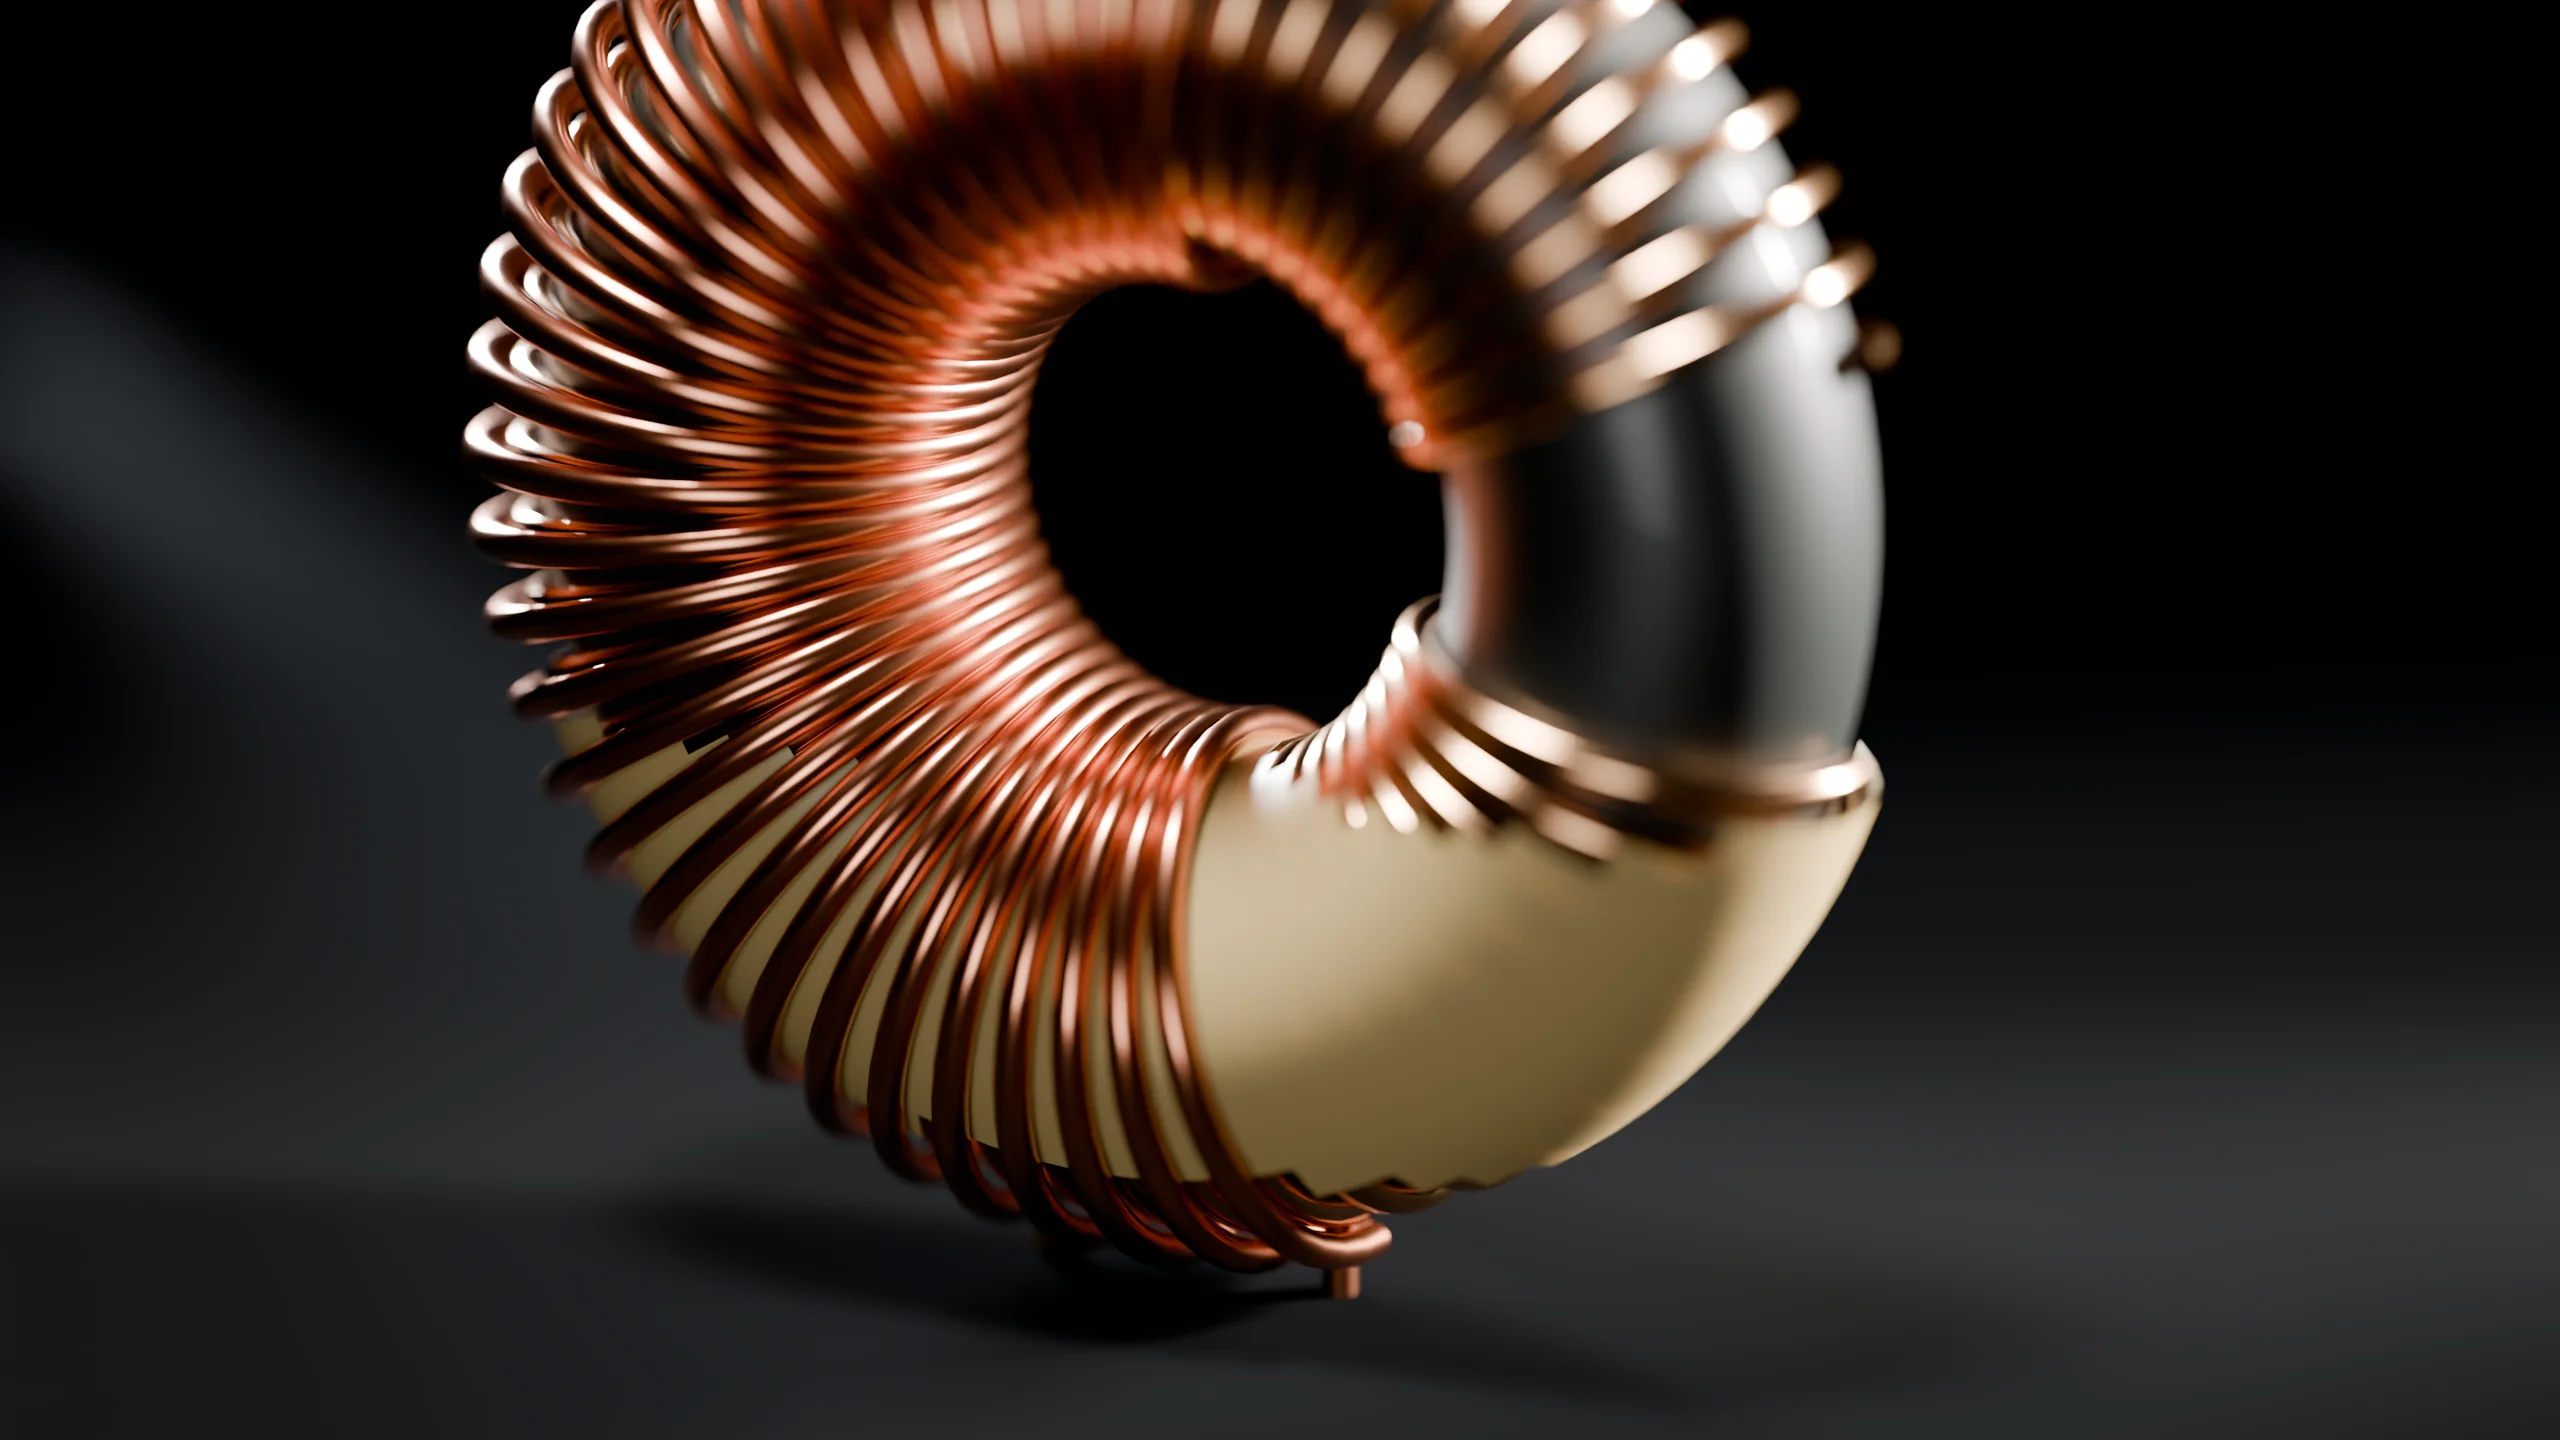
El transformador del flyback lo bobinamos a mano.
Levanta la tensión que excita al transductor en cada ráfaga. Las placas definitivas las diseñamos con los datos del banco y las fabricamos nosotros.
C7y = 1188 mm desde proa
El taller
Diseñamos, imprimimos, mecanizamos, bobinamos y soldamos en nuestro propio taller. Un cambio en el plano puede estar en el banco la misma semana.
Las imágenes del barco de esta página no son fotos. Las arma un script a partir de los mismos archivos de fabricación, así que cuando cambia una pieza volvemos a generar las veinte. La inteligencia artificial nos ayuda a escribir ese código, a analizar las capturas del sonar y a probar el piloto. Lo que sale de ahí lo contrastamos con una medición.