Cómo funciona
Un sonar que mide el fondo, un barco que lo lleva sin nadie a bordo y un programa que decide adónde ir. Son tres sistemas que diseñamos juntos, porque lo que se elige en uno condiciona a los otros dos.
Esta página sigue el camino de la señal: desde el pulso de 228 kHz que sale del cabezal hasta el mapa del fondo que queda en la computadora. Al final está lo que falta.
Medir el fondo sin estar arriba.
Saber qué profundidad tiene una laguna, una pileta de tratamiento o un tramo de río suele exigir una lancha, un ecosonda y alguien que la maneje durante horas. Queremos que eso lo haga un barco chico que sale de la orilla, recorre el área en franjas parejas y vuelve con el mapa.
Para eso hacen falta tres cosas que trabajen juntas: un sonar que escuche el fondo, un barco estable que lo lleve a velocidad constante y un sistema de control que sepa dónde está, adónde va y qué hacer si algo falla. Diseñamos las tres.
El pulso: 2 ms de sonido a 228 kHz.
Todo empieza en un oscilador que genera la portadora de 228 kHz, la frecuencia de resonancia del transductor Airmar AT225. Una etapa de potencia la convierte en una ráfaga de alta tensión de 2 ms; después hay 10 ms de silencio para escuchar. Ese ciclo de 12 ms se repite sin parar.
El transductor es un cristal piezoeléctrico: con tensión se deforma y empuja el agua, y cuando le llega una onda de presión genera tensión. Con el mismo principio emite y escucha. Hoy lo excitamos con unos 100 V; el sensor admite hasta 500 V pico a pico, y más tensión es más alcance.
Por qué estamos rediseñando la etapa de potencia
En el circuito actual el MOSFET carga el cristal en una dirección y la descarga queda a cargo de un resistor. A 228 kHz cada semiciclo dura 2,2 µs, pero el cristal con ese resistor tarda unos 3,5 µs en descargarse. Por eso los primeros disparos de cada ráfaga salen con toda la excursión y los siguientes se van achicando.
Achicar el resistor lo descarga más rápido, pero quema más potencia: con 4,7 kΩ ya disipa 19 W. La solución es llevar el cristal en las dos direcciones con un push-pull: dos MOSFET y un transformador con toma central, todo alimentado con 12 V. La alta tensión existe sólo en el secundario, aislada, y desaparece la línea rectificada de 220 V.
| Portadora | 228 kHz | Resonancia del AT225 |
|---|---|---|
| Ráfaga / silencio | 2 ms / 10 ms | Un ciclo completo cada 12 ms |
| Excitación hoy | ≈ 100 V | Máximo del sensor: 500 V pico a pico |
| Emisor en diseño | push-pull 12 V | Transformador 2 × 6 : 48 vueltas, secundario flotante |
El eco: de microvoltios a números.
El eco que vuelve del fondo es miles de veces más débil que el pulso que salió. Un amplificador de bajo ruido (NE5532) lo levanta; después un detector síncrono lo multiplica por la misma portadora que se usó para emitir. Esa multiplicación baja la señal de 228 kHz a su envolvente, que cambia mucho más despacio y se puede digitalizar con un microcontrolador chico.
Un Cortex-M0+ (KL43Z) la muestrea a 50 kHz con 12 bits y manda cada ciclo por USB a la computadora, sincronizado con el disparo: la muestra 0 de cada frame coincide con la emisión. Un programa propio en C# la recibe en vivo y la guarda para analizarla en Python y Matlab.
Un detalle que importa para lo que viene: la salida del detector tiene signo. Es lo que en un receptor de radio se llama canal I. Si se le suma un segundo detector con la referencia desfasada 90° (canal Q), se recupera también la fase del eco. Con fase se pueden combinar muchas mediciones en una imagen nítida; sin fase, no (sección 6).
Del eco a la distancia.
El sonido tarda en ir y volver. Si se mide cuánto tardó el eco desde la emisión, la distancia sale directa. La velocidad del sonido cambia mucho según el medio: 343 m/s en aire y unos 1480 m/s en agua. Por eso el mismo frame de 12 ms ve 2 m en aire y casi 9 m en agua.
d = ½ · c · td distancia · c velocidad del sonido en el medio · t tiempo entre la emisión y el eco
Con muestras cada 20 µs, la distancia se puede ubicar con un paso de 3,4 mm en aire. Pero esa no es la resolución real. Dos objetos se distinguen sólo si sus ecos no se pisan, y el eco dura lo mismo que el pulso. Con 2 ms de pulso, en aire hacen falta 34 cm de separación; en agua, casi metro y medio.
Para medir profundidad alcanza. Para hacer imágenes no: hay que acortar el pulso. El límite lo pone el propio cristal, que sigue vibrando un rato después de que se lo deja de excitar. Medir ese tiempo es una de las primeras pruebas de banco que tenemos pendientes.
| Pulso | Separación mínima en aire | En agua |
|---|---|---|
| 2 ms (hoy) | 34 cm | 1,48 m |
| 500 µs | 8,6 cm | 37 cm |
| 250 µs | 4,3 cm | 18,5 cm |
| 100 µs | 1,7 cm | 7,4 cm |
Medir lo que mide.
Tenemos un día por semana con el hardware. Cada sesión sigue un protocolo: primero una captura de vacío, después un objeto patrón a distancia conocida, y se anotan ganancia, tensión del emisor y temperatura. Los frames se guardan sin promediar, porque la dispersión entre disparos es justamente la medida del ruido.
Con esas capturas medimos el ruido (su desvío y su forma), el porcentaje de muestras recortadas y cuánto mejora la señal al promediar. Cuando algo no cierra, planteamos una hipótesis y buscamos la prueba que la descarte. Varias cayeron.
| Hipótesis | Prueba | Resultado |
|---|---|---|
| El ruido viene de la fuente del flyback | Ruido con flyback y oscilador prendidos y apagados, en las cuatro combinaciones | descartadaDa lo mismo; entra por la cadena analógica |
| El oscilador deriva y rota la fase | Barrido de distancia de 15 a 122 cm | descartadaEl efecto no crece con la distancia |
| Hay un batido de 500 Hz | Repetir el análisis con ventanas de 1, 2, 4 y 6 ms | descartadaEl pico seguía al largo de la ventana: era del análisis |
| El receptor satura a corta distancia | Contar muestras pegadas al borde del ADC en cada frame | confirmada75 % de frames recortados a 37 cm |
Cómo quedó la cadena después de rehacerla
| Ruido de fondo (σ) | 37,7 → 16,4 cuentas | Medido sobre capturas de vacío |
|---|---|---|
| Curtosis del ruido | 25 → 3,0 | Dejó de ser impulsivo: ahora baja como √N al promediar |
| Frames recortados | 75 % → 0 % | La amplitud vuelve a servir para medir densidad |
| Pendiente | tono de 5 kHz | Y la portadora replegada, que resuelve el filtro antialias |
De distancias a imágenes.
Una medición sola da una línea: cuánto hay hasta el primer obstáculo y la forma del eco. Para ver el fondo como una imagen hay que combinar muchas mediciones tomadas desde lugares distintos. Lo planeamos en cuatro niveles, cada uno sobre el anterior.
A-scan
Una línea por disparo: distancia, forma del eco y amplitud, que habla de la densidad del material.
B-scan
Mover el sensor en pasos de menos de 1 cm y apilar las líneas: la primera imagen 2D, con el hardware de hoy.
Grilla y 3 receptores
Con los tres receptores a 120°, la diferencia de llegada del eco da su dirección sin mover nada.
Apertura sintética
Combinar los ecos con su fase. La nitidez deja de depender de la distancia. Necesita el canal Q.
Por eso la placa definitiva va a llevar prevista la detección I/Q aunque al principio se use sólo un canal: son un par de componentes ahora, y es la diferencia entre poder hacer imágenes coherentes o tener que rediseñar la placa de recepción después.
El barco: estable, liviano y que no se hunde.
Un catamarán es la plataforma más estable para un sonar chico: dos cascos separados se balancean mucho menos que uno. Cada casco mide 1301 mm y se imprime en 23 tramos, con siete cuadernas de anillo que rigidizan la pared de 2 mm. Después se rellena entero con espuma de poliuretano y se cubre con epoxi.
La cubierta es fenólico de 6 mm cortado por CNC. Encima va una H de perfil de aluminio 2020 que une los cascos a 700 mm: se puede ajustar entre 550 y 825 mm porque va tomada con tuercas T, sin agujeros.
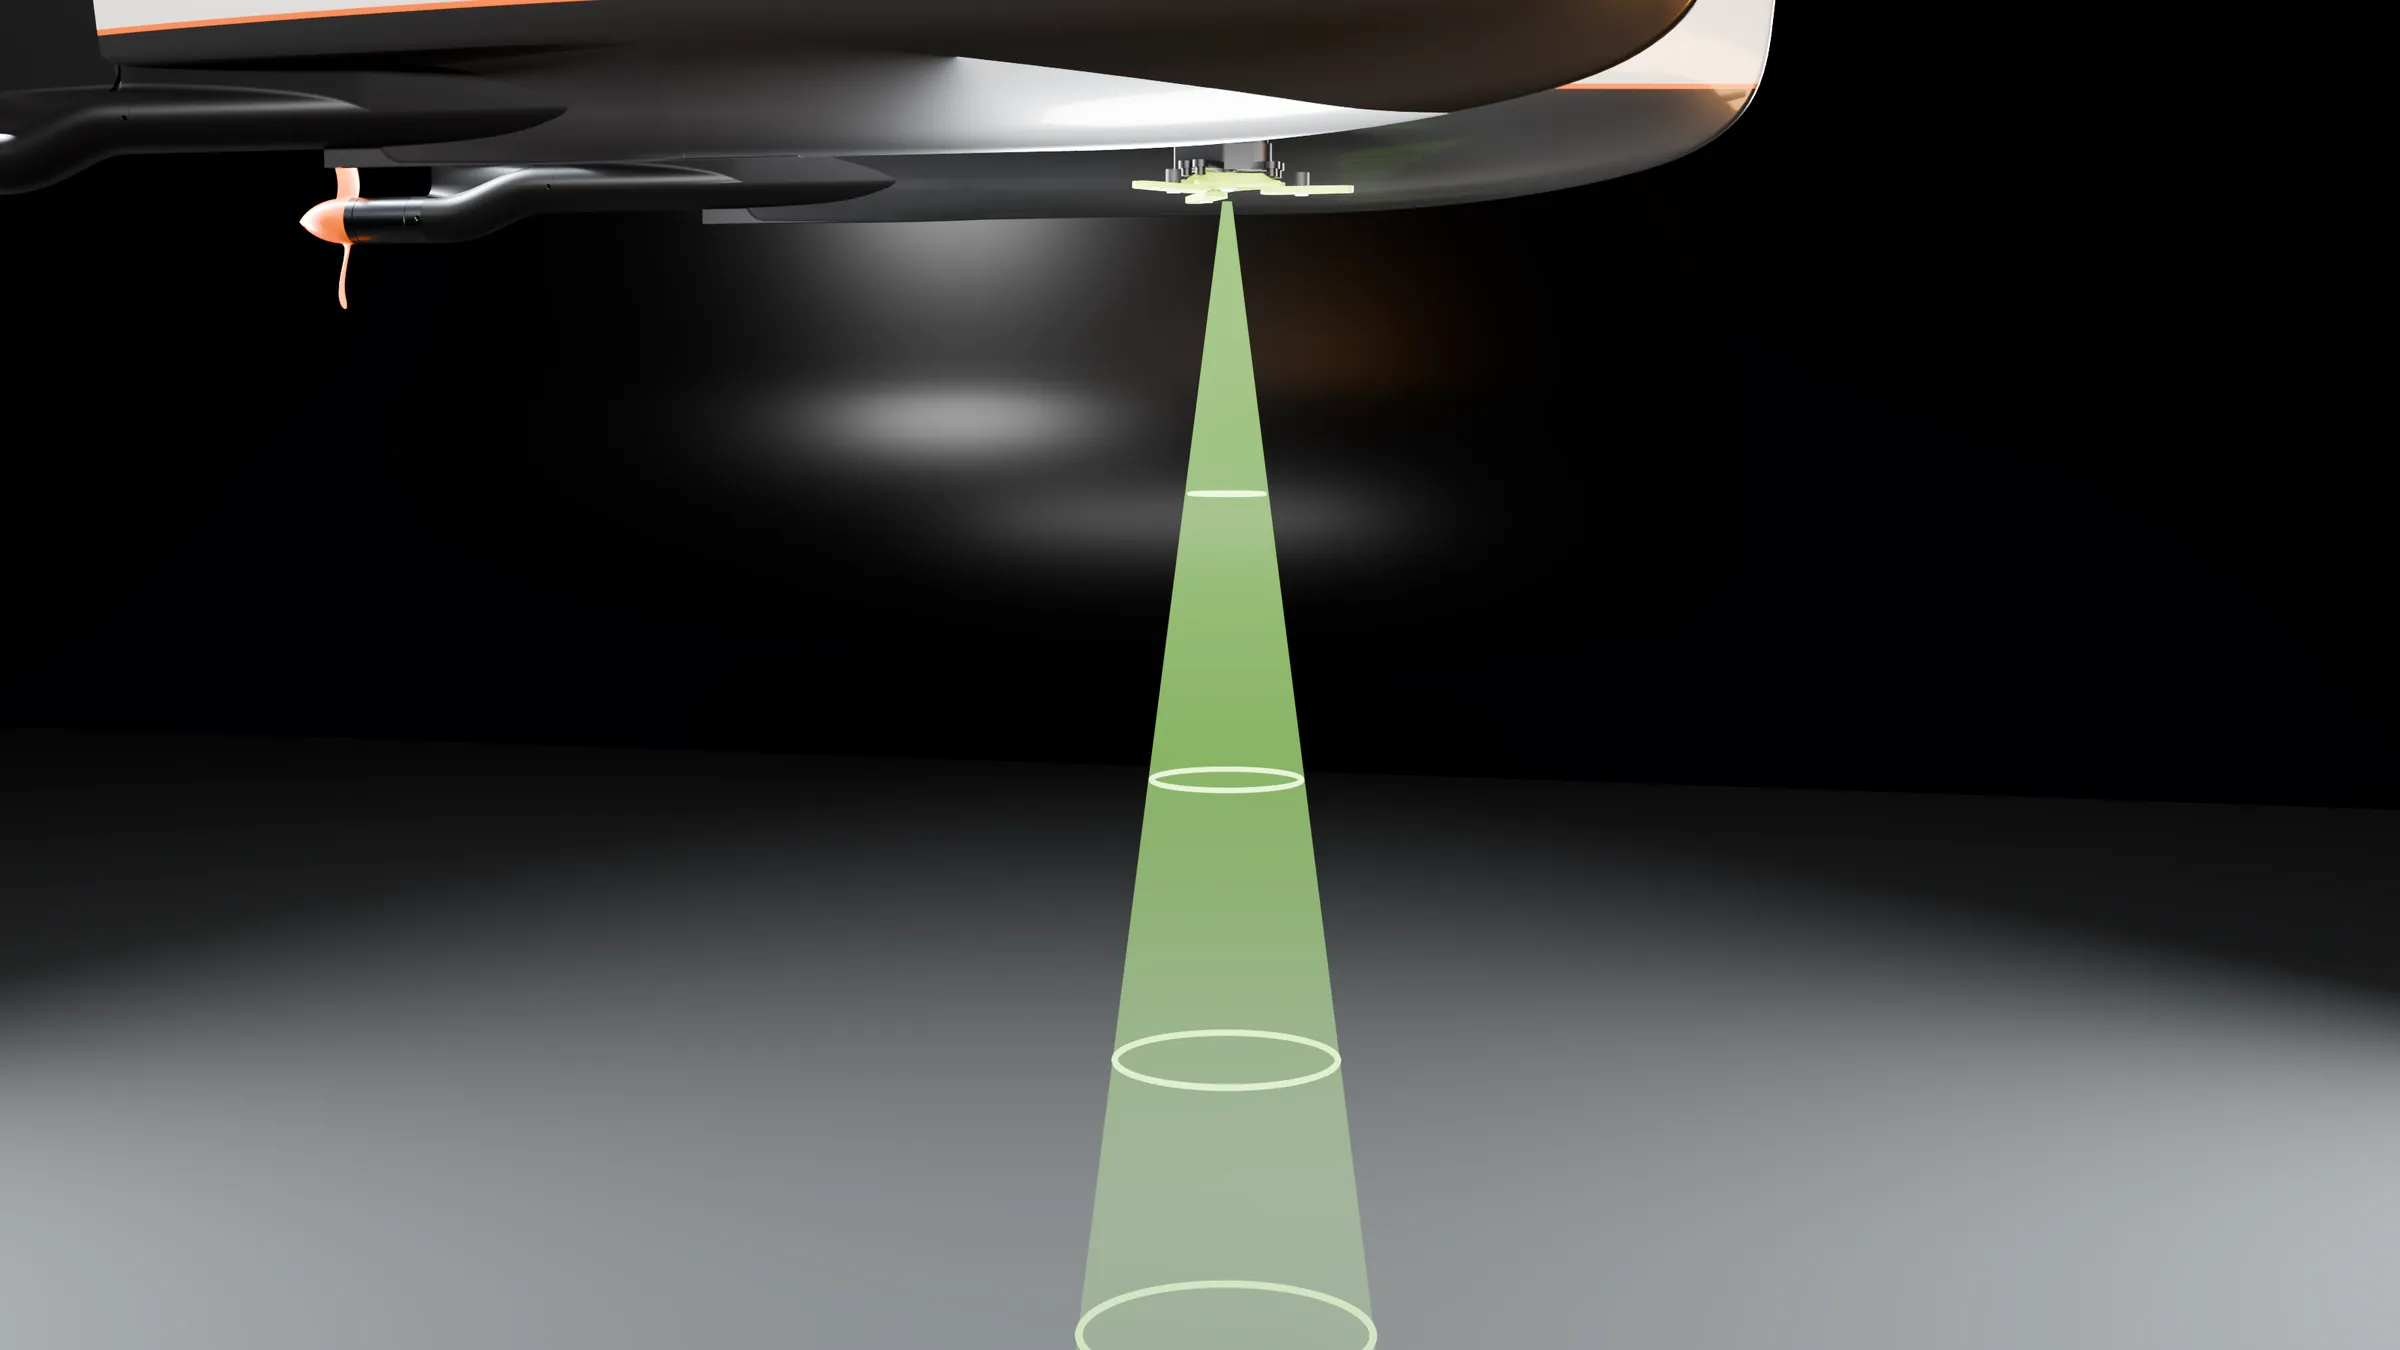
El sonar va en una pata entre los cascos y nunca a través del casco impreso: la pared tiene aire adentro, y el aire refleja casi toda la energía del pulso.
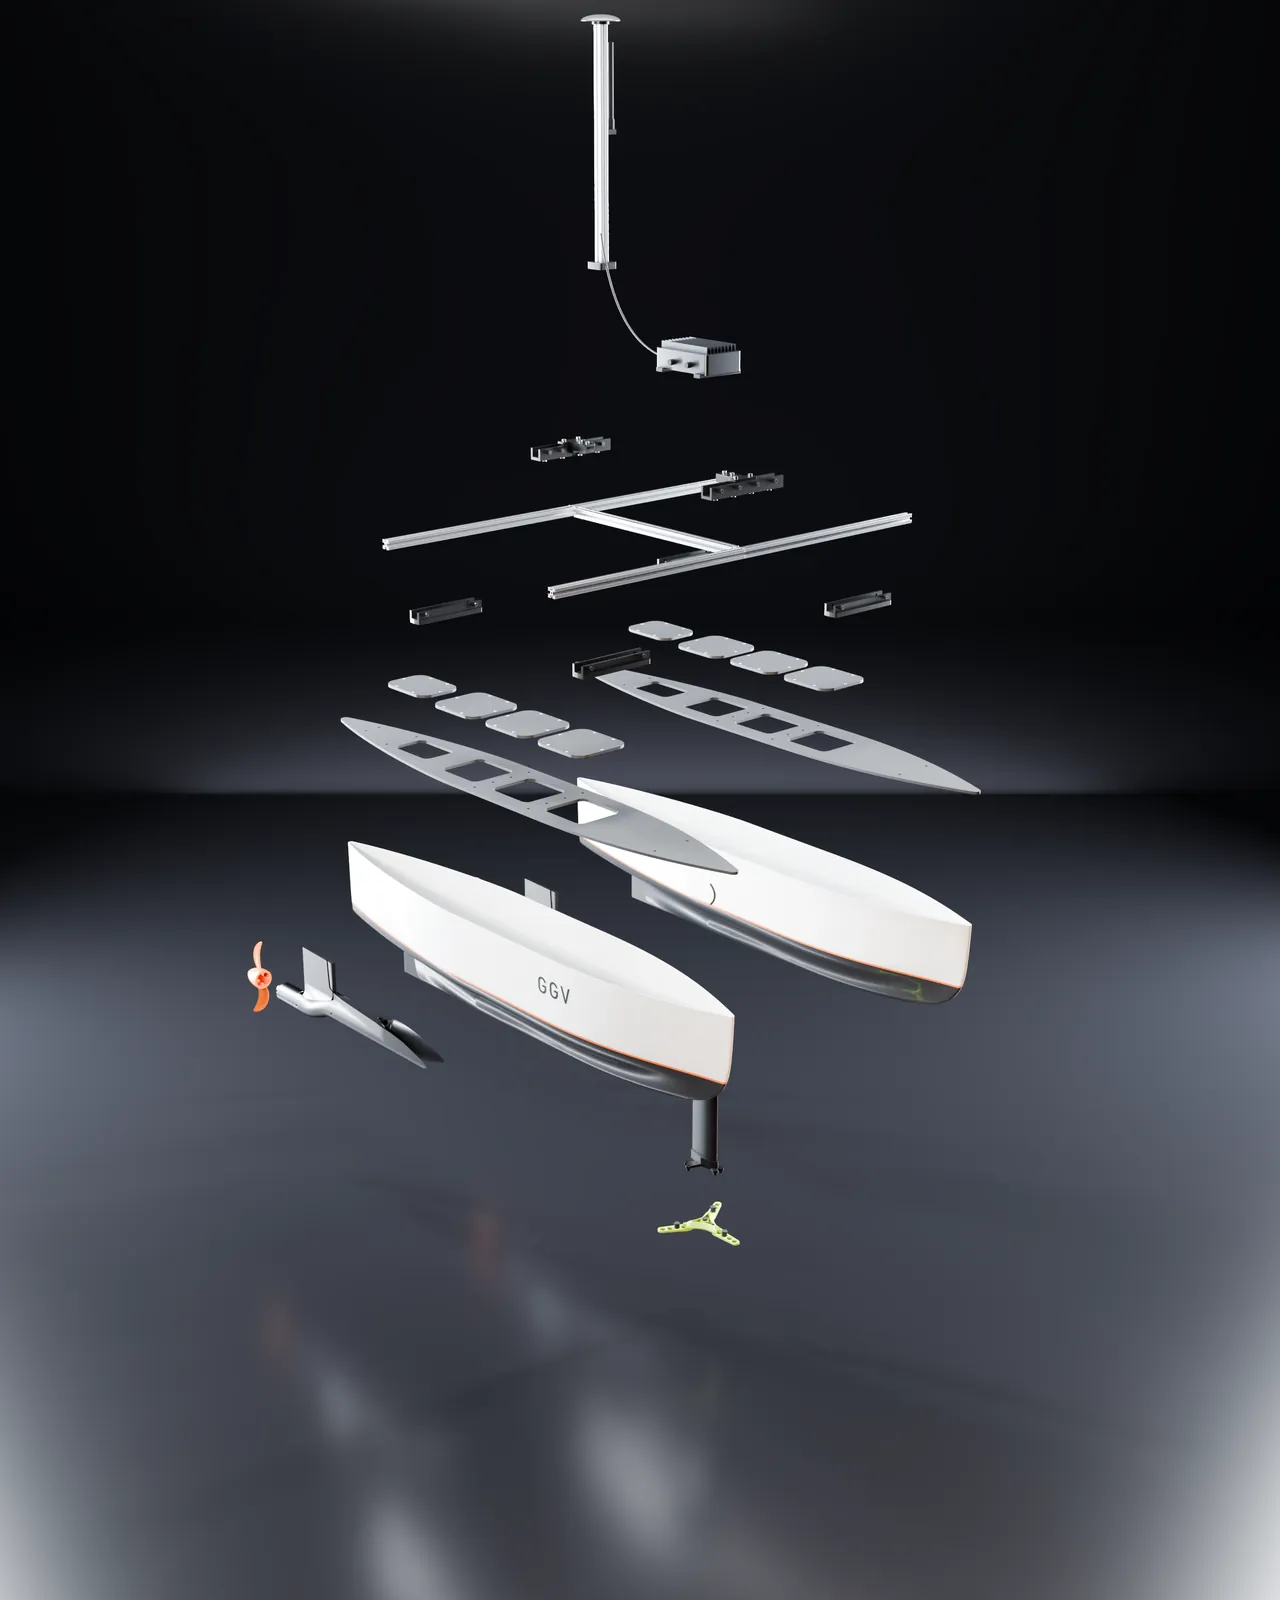
| Eslora | 1301 mm | Cada casco, impreso en 23 tramos |
|---|---|---|
| Separación | 700 mm | Ajustable de 550 a 825 mm |
| Calado con 15 kg | ≈ 105 mm | Con 67 kg de reserva de flotación |
| Propulsión | 2 brushless | Sumergibles, uno por casco; dirige por diferencia de empuje |
La radio: hablar de una orilla a la otra.
Entre la base y el barco usamos LoRa en 917 MHz, una banda libre en Argentina. LoRa estira cada dato en el tiempo para que el receptor lo pueda rescatar aunque llegue más débil que el ruido. A cambio entran pocos datos por segundo, que para manejar un barco alcanzan de sobra.
La radio es de un solo canal: si hablan los dos a la vez no se entiende nadie. Por eso siempre habla primero la base, y el barco contesta justo después.
En el río, lo que más alcance da es la altura
Sobre el agua no hay obstáculos, pero la señal rebota en la superficie y el rebote llega casi junto con la señal directa, invertido. Si las dos antenas están bajas se cancelan en buena parte. Duplicar la altura de una antena suma 6 dB, lo mismo que 1,4 veces más alcance. Con la base arriba de la barranca de Rosario, a unos 20 m del agua, el cálculo da margen para cruzar el Paraná.
| Frecuencia | 917 MHz | LoRa SF7 · 125 kHz · 4/5 |
|---|---|---|
| Potencia | 20 dBm | 100 mW; sensibilidad ≈ −124 dBm |
| Órdenes | 5 por segundo | Joystick, modo pedido y acciones |
| Telemetría | 1 por segundo | Posición, rumbo, batería, enlace, misión, profundidad y ecograma |
| Subir una misión | ≈ 15 s | 512 puntos en bloques con CRC; el barco pide lo que le falta |
El piloto, y qué hace solo si algo falla.
En el Paraná apagar los motores no es seguro: la corriente se lleva el barco a cerca de 1 m/s, unos 300 m en cinco minutos. El piloto estima esa corriente comparando hacia dónde apunta la proa (brújula) con hacia dónde se mueve de verdad (GPS), y la compensa para que las franjas salgan derechas.
Los dos motores pasan por una etapa que limita los cambios bruscos, espera antes de invertir el giro e ignora órdenes demasiado chicas, para no castigar los variadores. Y hay reglas que actúan solas, sin esperar a nadie.
| Qué pasa | Qué hace el barco |
|---|---|
| Deja de llegar el joystick 1,5 s | Sigue derecho y despacio; si el joystick no vuelve en 10 s, vuelve a casa |
| En una misión, ninguna orden por 30 s | Vuelve a casa |
| Batería baja 5 s seguidos | Vuelve a casa |
| Sale de la geocerca (300 m de la casa) | Vuelve a casa |
| Se queda sin GPS o sin brújula | Apaga los motores y sigue transmitiendo su posición |
| El sonar mide menos que la profundidad mínima | Retrocede 4 s y se queda quieto |
| El programa del barco se cuelga | Se reinicia en 3 s con los motores en neutro; la misión queda guardada, en pausa |
Después de un aviso de seguridad el control no vuelve solo: si la radio va y viene, que el barco tome y suelte el mando por su cuenta sería peor. Decide el operador.
Misiones: relevar un área y buscar en el fondo.
Una misión es un recorrido de hasta 512 puntos que el barco hace solo. Se dibuja en el mapa, se sube por radio y se larga. Antes de arrancar el programa revisa GPS, brújula, casa, enlace, batería y geocerca. Si algo interrumpe la misión, queda en pausa en el tramo donde estaba y se reanuda desde ahí.
Mientras el barco recorre una franja, el programa compara cada profundidad con el fondo de antes y de después en la misma franja. Si algo sobresale más de un metro en dos de tres mediciones seguidas, marca una anomalía en el mapa. Después se la puede inspeccionar con tres pasadas cruzadas encima.
| Patrón | Para qué |
|---|---|
| Área | Franjas paralelas: mapa del fondo o búsqueda en una zona |
| Cuadrado expansivo | Buscar alrededor de un último punto conocido (método IAMSAR) |
| Sector | Un punto preciso y un área chica: tres triángulos que pasan por encima |
| Inspección | Confirmar un hallazgo con tres pasadas cruzadas |
| Línea y puntos | Un perfil de orilla a orilla, o un recorrido libre |
La separación entre franjas decide qué se puede encontrar. Para un mapa no importa tanto; para encontrar un objeto, alguna franja le tiene que pasar por encima. La regla práctica es dejar las franjas a no más del ancho del objeto menos 2 m, lo que el barco se puede correr por el GPS y la corriente.
Simulación: probar todo antes de mojarlo.
El código del barco y de la base está escrito sin depender del hardware. Así el mismo código corre en las placas y en un simulador del Paraná frente a Rosario, con corriente, ruido de GPS, error de brújula y un casco hundido para buscar. El simulador encontró fallas reales antes de que existiera el barco: se quedaba clavado contra la corriente al frenar en cada punto, y las franjas salían corridas 7 m con corriente cruzada. Las dos están corregidas.
Cada parte tiene pruebas automáticas que se corren cada vez que se toca algo en común.
| Piloto | 157 pruebas | Modos, failsafes, misiones, ir a un punto y poco fondo, con corriente |
|---|---|---|
| Misiones por radio | 29 pruebas | 512 puntos subidos con 30 % de paquetes perdidos |
| Patrones y anomalías | 50 pruebas | Geometría de cada patrón y detección en el fondo |
| Sonar a bordo | 28 pruebas | Sincronismo, fondo e I/Q con las capturas reales de septiembre |
| Resultado | 0 fallas | Se corren cada vez que se toca el código común |
Que compile y pase las pruebas no garantiza que ande en la placa: los pines, la radio y los sensores recién se prueban con el hardware en la mano. Por eso el plan de pruebas va por etapas: los propulsores en un balde sobre la mesa, el GPS y la brújula en una plaza, agua quieta en una pileta o una laguna, la costa del Paraná con un bote acompañando y, al final, el sonar a bordo. Las primeras salidas van con la potencia limitada al 40 % y la geocerca en 100 m.
Lo que falta.
- Cadena de recepción estable. Sin recorte y con ruido gaussiano.
- Firmware del barco y de la base. Compila y pasa las pruebas en el simulador.
- Diseño del casco, la cubierta y la estructura. Listo para fabricar.
- Emisor push-pull a 12 V. Para que todos los ciclos de la ráfaga salgan con la misma fuerza.
- Pulso corto y medición del ringdown. Define la resolución que se puede alcanzar.
- Placa definitiva del sonar. Con filtro antialias, plano de masa y detección I/Q prevista.
- Primeras pruebas con las placas reales. Radio, GPS, brújula y motores, en banco.
- Primera salida al agua. Agua quieta primero, después la costa del Paraná.