Instructivo de GGV Control
Cómo se maneja el catamarán desde la PC, qué hace solo, cómo se arman la base y el barco, cómo se comunican por radio y cómo practicar con el simulador antes de ir al río.
Protocolo de radio v2 · octubre 2026. Todo lo que dice este instructivo está probado con el simulador, que corre el mismo código que las placas. Con las placas reales, todavía no.
1Cómo es el sistema
Son tres partes que hablan entre sí. El operador usa la PC (o un celular). La PC le habla a la base, una plaquita con radio que queda en la orilla. La base le habla al barco por radio, a kilómetros de distancia. El barco tiene su propio piloto automático: aunque se corte la radio, sabe qué hacer.
Qué hace cada parte
| Parte | Qué hace |
|---|---|
| GGV Control (PC) | Muestra el mapa y todos los sensores; manda los comandos (joystick, modos, misiones); graba
cada salida. Hay dos versiones con la misma pantalla: GGV-Control.exe (la principal) y una en
C# para Visual Studio. |
| Base | Hace de puente: recibe los comandos de la PC (por USB) o del celular (por WiFi) y los manda por radio al barco 5 veces por segundo; recibe la telemetría del barco y se la pasa a la PC. Su pantallita muestra lo esencial aunque la PC se apague. |
| Barco | Lee el GPS, la brújula, la batería y el sonar; mueve los dos propulsores; tiene el piloto automático (volver a casa, quedarse quieto contra la corriente, ir a un punto, recorrer una misión) y las reglas de seguridad que actúan solas si se corta la radio o algo falla. |
La idea de fondo
En el Paraná, apagar los motores no es seguro: la corriente se lleva al barco a ~1 m/s (300 m en 5 minutos). Por eso el barco nunca depende de la radio para estar a salvo: si deja de recibir órdenes, vuelve solo a la casa (el lugar de donde salió). El operador decide qué hacer; el barco decide cómo hacerlo sin chocarse con la corriente.
Cómo se conecta la PC
| Forma | Cuándo usarla |
|---|---|
| USB | La recomendada. La base enchufada a la PC con un cable USB-C de datos. Es la conexión más firme y la PC queda libre para tener internet (el mapa satelital). |
| WiFi | La PC (o un celular) se conecta a la red CATAMARAN-GGV de la base. Sirve para tener la base
lejos de la PC (por ejemplo arriba de un mástil, ver sección 4). Alcance del WiFi: unos 30-50 m. |
| Simulador | Un barco virtual en el Paraná frente a Rosario, con corriente, ruido de GPS y un casco hundido para buscar. Corre el mismo código que las placas. Para practicar sin hardware. |
2El hardware
La placa: Heltec WiFi LoRa 32 V3
La base y el barco usan la misma placa, cada una con su programa. Es una placa chica (5 × 2,5 cm) que trae todo lo necesario: procesador, WiFi, radio LoRa y una pantallita.
| Componente | Detalle |
|---|---|
| Procesador | ESP32-S3: dos núcleos a 240 MHz, WiFi y Bluetooth |
| Radio | Semtech SX1262 (LoRa), versión de 915 MHz — hay que pedir esa, no la de 433 ni la de 868 |
| Pantalla | OLED de 0,96" (128 × 64): la base la usa para mostrar el estado |
| USB | USB-C con conversor CP2102 (en Windows aparece como «Silicon Labs CP210x») |
| Antena | Conector U.FL (IPEX). Trae un resorte chico; para distancias largas, antena externa (sección 4) |
Nunca transmitir sin antena
Encender una placa sin la antena conectada puede quemar la radio. Conectar la antena antes de enchufar.
Lista de materiales
| Base (en la orilla) | |
|---|---|
| Heltec V3 915 MHz | 1 |
| Antena 915 MHz + cable U.FL→SMA | 1 |
| Powerbank USB | 1 |
| Cable USB-C de datos a la PC | 1 |
| Mástil o trípode (la altura es alcance) | 1 |
| Barco | |
|---|---|
| Heltec V3 915 MHz + antena | 1 |
| GPS + brújula BN-880 | 1 |
| Propulsor sumergible brushless (par CW + CCW) | 2 |
| ESC bidireccional 30-40 A | 2 |
| Batería de motores 3S/4S + llave XT60 + fusible 30 A | 1 |
| Powerbank para la electrónica | 1 |
| Divisor 150 kΩ / 10 kΩ + 100 nF (medir batería) | 1 |
| Caja estanca, prensaestopas, mástil | — |
Detalle, precios orientativos y alternativas en docs/COMPRAS.md. Total aproximado del control y la
propulsión, sin el casco: US$ 215-390.
Cómo se conecta el barco
Tres reglas del cableado
- Dos baterías separadas: una para los motores y otra (un powerbank) para la placa, el GPS y el sonar. Los motores meten mucho ruido eléctrico. Las dos solo se unen por la tierra de las señales de los ESC.
- El cable rojo (+5 V) de los ESC no va a la placa: cortarlo o aislarlo.
- La brújula lejos de los motores (30 cm o más) y los cables de potencia retorcidos: en Rosario el campo magnético de la Tierra es débil y un cable con 30 A a 20 cm la desvía decenas de grados.
Los pines salen de firmware/barco/config.h: verificarlos contra el dibujo de pines de la Heltec V3 antes de soldar.
3Cómo se comunican: datos técnicos
La radio
LoRa es una forma de transmitir pensada para llegar lejos con poca potencia: manda los datos despacio, «estirados» en el tiempo, y por eso el receptor los puede rescatar aunque la señal llegue más débil que el ruido. A cambio, entran pocos datos por segundo; para manejar un barco alcanza de sobra.
| Parámetro | Valor | Qué significa |
|---|---|---|
| Banda | 915-928 MHz | Banda libre (ISM) en Argentina. Verificar los límites de potencia de ENACOM. |
| Frecuencia | 917,0 MHz | Tiene que ser la misma en la base y en el barco (RADIO_FREQ_MHZ). |
| Ancho de banda | 125 kHz | Más angosto = más alcance pero más lento. |
| Factor de dispersión (SF) | 7 | Cuánto se «estira» cada dato. SF7 es el más rápido; cada paso más (8, 9...) suma ~2,5 dB de alcance y casi duplica el tiempo en el aire. |
| Código de corrección | 4/5 | Por cada 4 bits de datos, 1 de protección. |
| Potencia | 20 dBm (100 mW) | La placa llega a 22 dBm. |
| Sensibilidad (SF7, 125 kHz) | ≈ −124 dBm | La señal más débil que todavía se entiende. Con SF9: ≈ −129 dBm. |
| Relación señal/ruido mínima | ≈ −7,5 dB (SF7) | LoRa decodifica con la señal por debajo del ruido. El programa la muestra como «SNR». |
| Palabra de sincronismo / red | 0x12 / 0x47 | Para ignorar otros equipos LoRa cercanos. Igual en las dos placas. |
Quién habla y cuándo
La radio es de un solo canal: si hablan los dos a la vez, no se entiende nadie. Por eso siempre habla primero la base y el barco contesta justo después:
| Paquete | Quién | Tamaño | En el aire (SF7) | Cada cuánto |
|---|---|---|---|---|
| Orden: joystick, modo pedido, acción | base → barco | 11 bytes | 41 ms | 5 por segundo |
| Telemetría: posición, rumbo, batería, enlace, misión, profundidad, ecograma | barco → base | 64 bytes | 118 ms | 1 por segundo (después de una de cada 5 órdenes) |
| Baliza (la misma telemetría) | barco → base | 64 bytes | 118 ms | cada 2 s, solo si no le llegan órdenes |
| Misión: cabecera + bloques de 16 puntos | base → barco | 24 / 84 bytes | 62 / 149 ms | intercalados con las órdenes mientras se sube |
| Destino (IR A un punto) | base → barco | 12 bytes | 41 ms | 3 veces, hasta que el barco confirma |
Números que conviene saber
- Ocupación del aire: ~32% del tiempo en uso normal; ~53% mientras se sube una misión. Queda margen.
- Demora del joystick: entre 0,1 y 0,3 s desde que se mueve hasta que los motores responden (más la rampa de los motores, que los cambia como mucho 200% por segundo para cuidar los ESC).
- Subir una misión de 512 puntos (el máximo): ~15 s sin pérdidas, ~1 minuto con 15% de paquetes perdidos. Cada bloque lleva control de errores (CRC); el barco pide lo que le falta.
- Validez del joystick: si la PC deja de mandarlo 0,6 s, la orden sale sin joystick; el barco en MANUAL frena a los 1,5 s (sección 10).
- Por USB: 921.600 baudios, una línea de texto por mensaje. La PC manda un «latido» cada 2 s. Protocolo
completo en
docs/PROTOCOLO-PC.md. - Por WiFi: la base crea la red
CATAMARAN-GGVy sirve la página enhttp://192.168.4.1(WebSocket en el puerto 81). La clave está enfirmware/base/config.h: cambiarla.
4Cruzar el Paraná: el enlace largo
Sobre el agua no hay obstáculos, pero aparece otro problema: la señal rebota en la superficie y el rebote llega casi al mismo tiempo que la señal directa, pero dada vuelta. Si las dos antenas están bajas, se cancelan en buena parte. Por eso, en el río, lo que más alcance da es la altura de las antenas.
La regla del agua
Pasados unos cientos de metros, la señal que llega cae con la cuarta potencia de la distancia y sube con el cuadrado de la altura de cada antena. En números: duplicar la altura de una antena suma 6 dB, lo mismo que da ×1,4 de alcance; ponerla 4 veces más alta lo duplica. Una antena de mejor ganancia suma lo suyo (5 dBi = +5 dB). Para que el enlace sea confiable hace falta un margen de 10 dB o más sobre la sensibilidad (olas, el barco que se inclina, humedad).
Cuánto alcanza: tres armados
| Distancia | A · antenas de fábrica base a 1 m, barco a 0,5 m | B · recomendado base 5 dBi a 6 m, barco 3 dBi a 1 m | C · base en la barranca como B, base a 20 m |
|---|---|---|---|
| 1 km | 17 dB | 46 dB | 56 dB |
| 2 km | 5 dB | 34 dB | 44 dB |
| 3 km | no llega | 27 dB | 37 dB |
| 5 km | no llega | 18 dB | 28 dB |
| 8 km | no llega | 9 dB | 20 dB |
| 10 km | no llega | 6 dB | 16 dB |
| Horizonte de radio | 7 km | 14 km | 22 km |
Margen sobre la sensibilidad con SF7 (20 dBm, 917 MHz, modelo de dos rayos sobre agua, 1-2 dB de cables). Son estimaciones: el número real se mide con la prueba de alcance. Con SF9 se suman ~5 dB (pero cada paquete tarda 3,5 veces más).
Cómo armarlo para cruzar el río
- Base alta en la orilla. Un mástil o trípode de 4-6 m, o mejor: aprovechar la barranca (en Rosario, 15-20 m sobre el agua). Es la mejora más grande y la más barata.
- Antenas externas de 915 MHz en lugar del resorte que trae la placa: en la base, una omnidireccional de 5-8 dBi (tipo colineal, vertical); en el barco, una de 3 dBi en el mástil, a 40 cm o más sobre la cubierta y separada 15 cm del GPS.
- Las dos antenas verticales. Si una está acostada y la otra parada, se pierden 20 dB o más.
- Cable corto o placa arriba. El cable coaxil pierde señal: RG-58 ~0,6 dB por metro, LMR-240 ~0,25 dB por metro. Dos opciones: (a) la base abajo y un LMR-240 de menos de 5 m hasta la antena; (b) la base arriba del mástil en una caja estanca con su powerbank, y la PC conectada por WiFi.
- Línea de vista. El cauce principal es abierto; las islas con árboles bloquean mucho a 915 MHz. Si hay que pasar islas, buscar altura de los dos lados.
- Prueba de alcance antes de largar el barco lejos (abajo).
Prueba de alcance
Con GGV Control conectado, alejar el barco (en una lancha o caminando por la costa) y mirar en la tarjeta Enlace: «Órdenes que llegan al barco», la señal (dBm) y la SNR. Anotar la distancia donde pasa esto:
| Señal | SNR | Órdenes que llegan | Estado |
|---|---|---|---|
| más de −100 dBm | más de +5 dB | más de 95% | sobrado |
| −100 a −115 dBm | 0 a +5 dB | 80-95% | bien |
| −115 a −120 dBm | −5 a 0 dB | 50-80% | al límite: no alejarse más |
| menos de −120 dBm | menos de −5 dB | menos de 50% | se corta |
Si el enlace se corta igual, el barco no se pierde: en MANUAL vuelve solo a casa a los 10 s; en una misión, a los
30 s (sección 10). Si con el armado B no alcanza, se puede pasar a SF9 en los config.h de las dos placas (+5 dB),
bajando las órdenes por segundo.
5El programa: primeros pasos
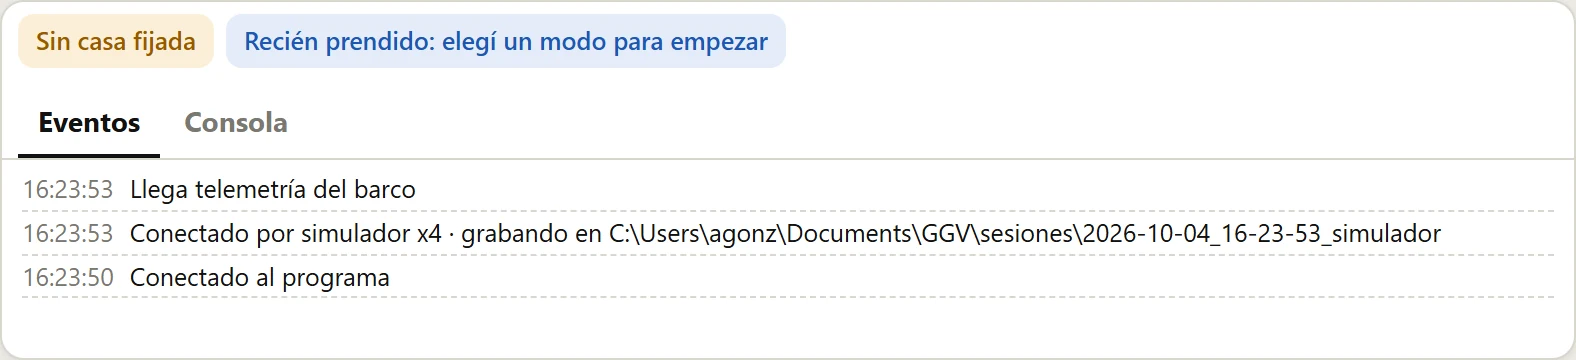
- Prender el barco en el lugar de salida. Con 10 segundos de buen GPS fija ahí la «casa»: el lugar a donde vuelve solo si algo falla.
- Prender la base y enchufarla a la PC con el cable USB.
- Abrir
GGV-Control.exe(no hay que instalar nada). Se abre una ventana con el mapa. - Arriba a la izquierda elegir USB (base), el puerto (la Heltec aparece primero, con ★) y tocar Conectar. Para practicar: Simulador.
- El barco arranca en ARRANQUE y no hace nada hasta que elegís un modo.

Antes de cada salida
- Calibrar la brújula (pestaña «Brújula y ajustes»): con todo montado, «Calibrar», girar el barco despacio dos vueltas, «Terminar». Apuntar la proa al norte y «Norte aquí». Al girarlo en sentido horario, el rumbo tiene que subir; si baja, «Invertir brújula». Sin brújula calibrada el barco no navega solo.
- Mirar el mapa con internet en la zona de trabajo: el programa guarda lo que se ve y después aparece aunque en el río no haya conexión.
- Practicar la misión del día con el simulador.
Varios operadores
La base acepta la PC por USB y celulares por WiFi a la vez. Uno solo maneja (arriba dice «Vos manejás» u «Otro maneja»); «Tomar control» pasa el mando a tu pantalla. PARAR lo puede apretar cualquiera.
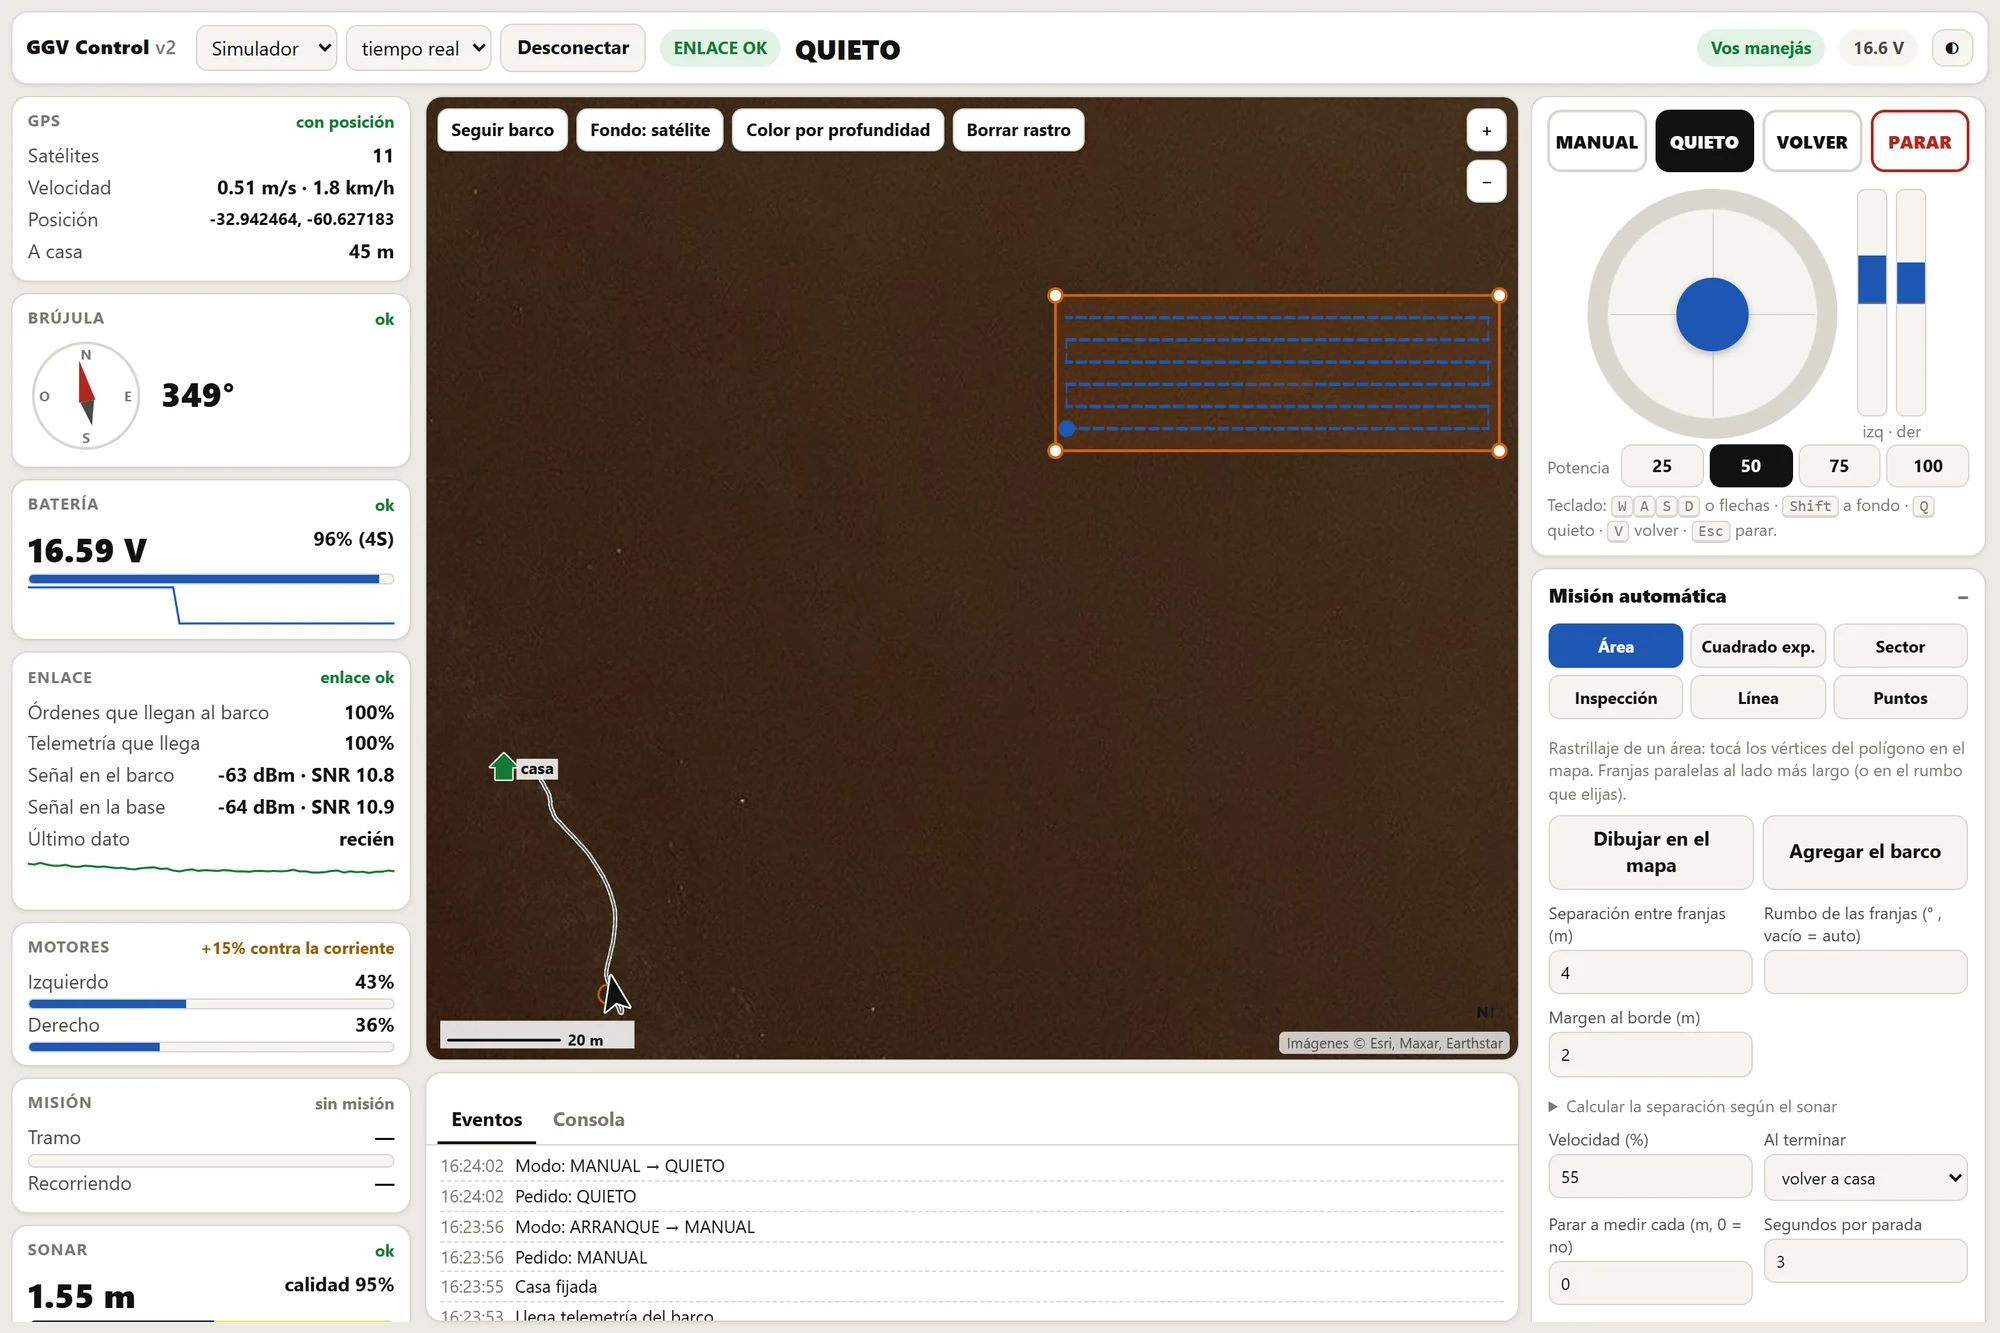
6La pantalla y los sensores
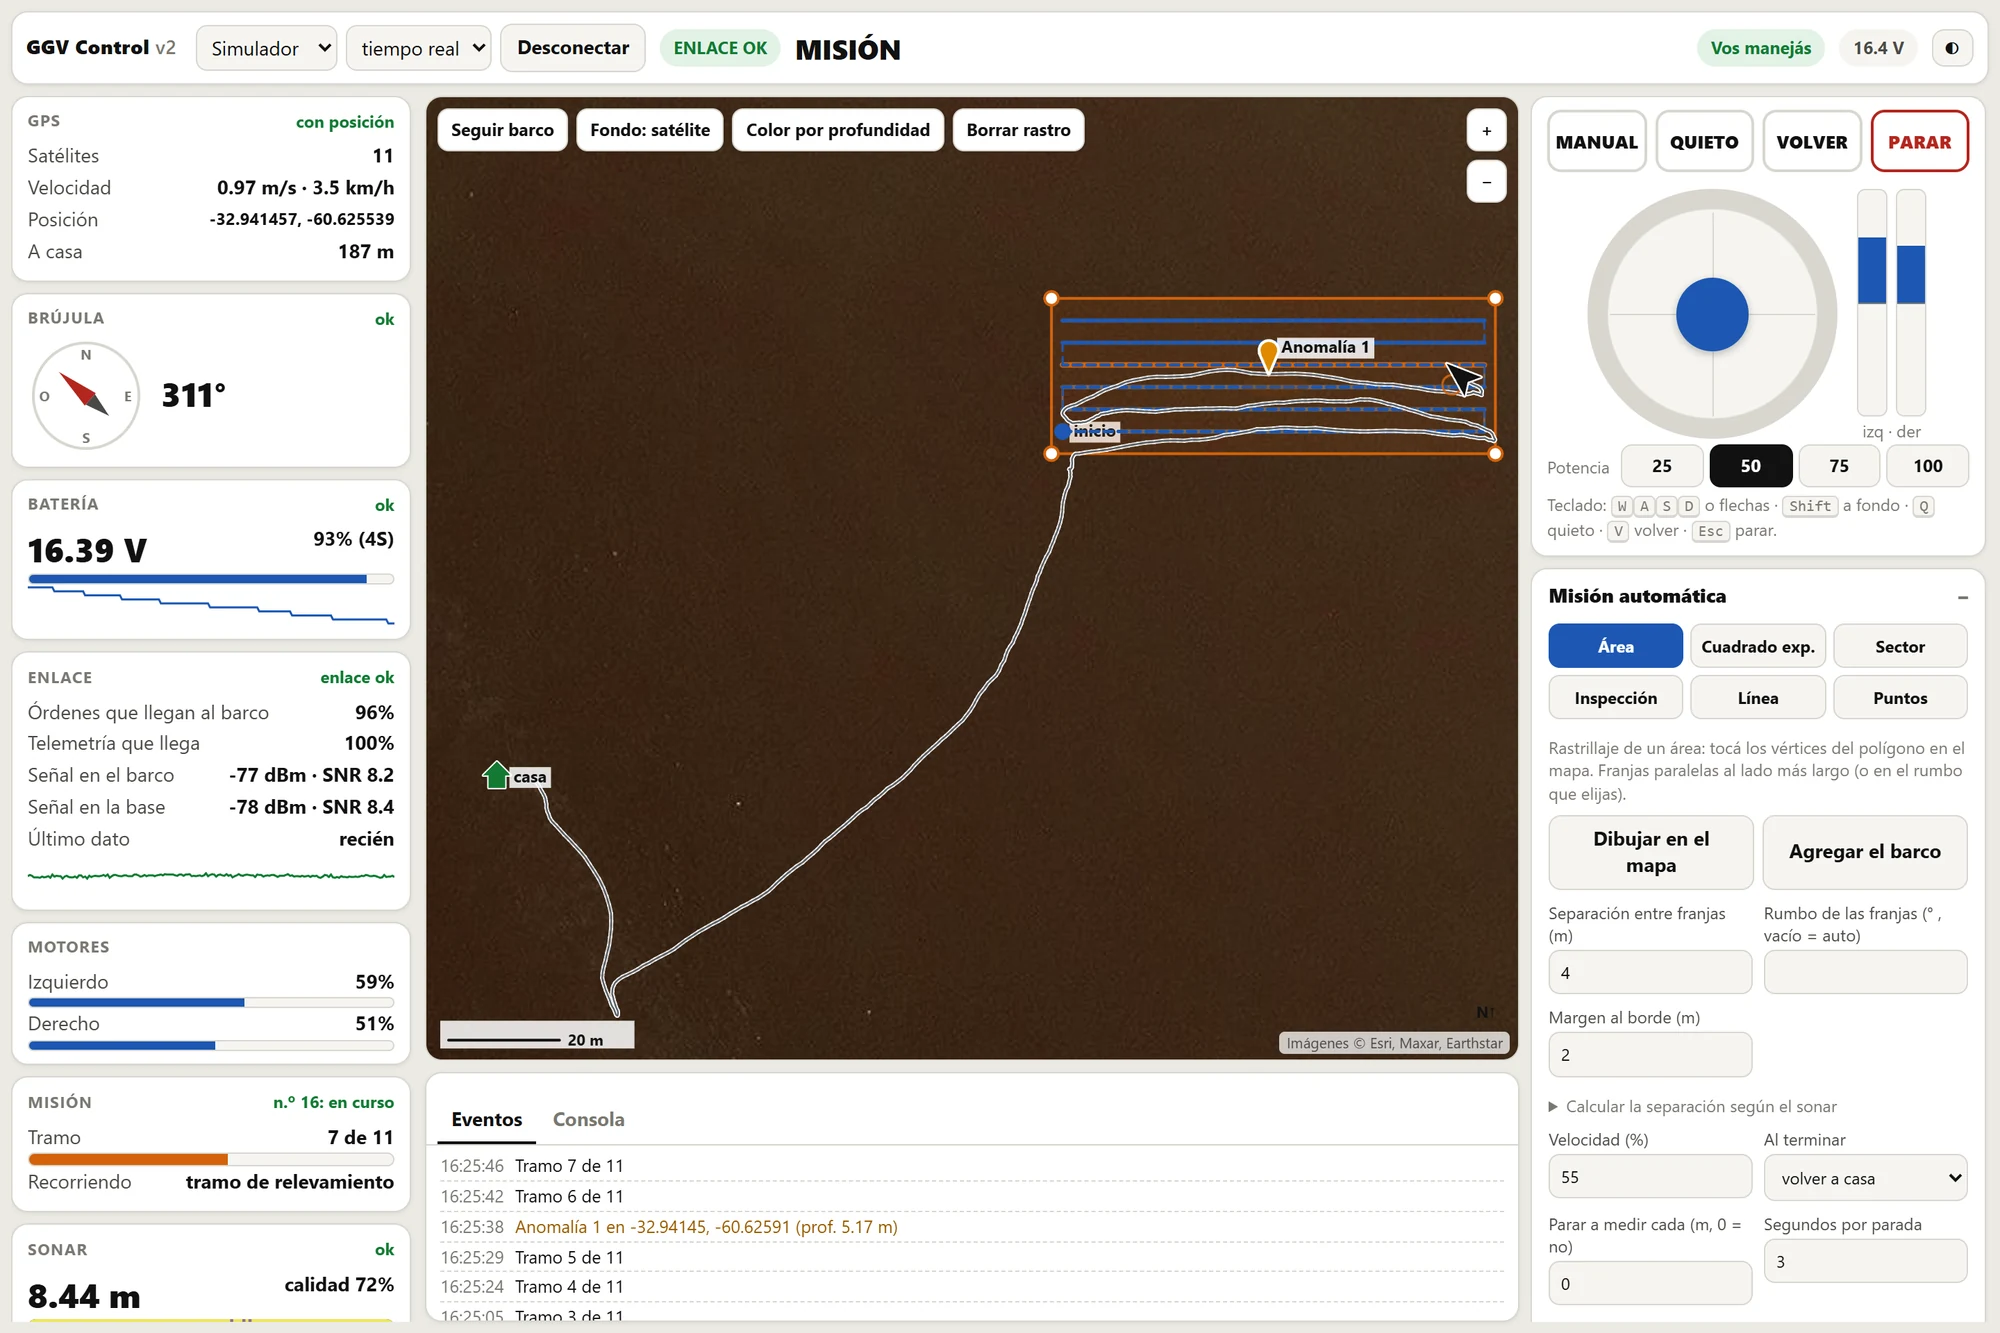
- Cabecera: conexión, enlace, modo, quién maneja, batería.
- Sensores del barco (detalle abajo).
- Mapa: barco, rastro, casa, geocerca (círculo rojo), la misión y las marcas.
- Comandos: modos, joystick y los paneles de misión, marcas y ajustes.
- Alertas y eventos: todo lo que pasó, con la hora.
Los sensores
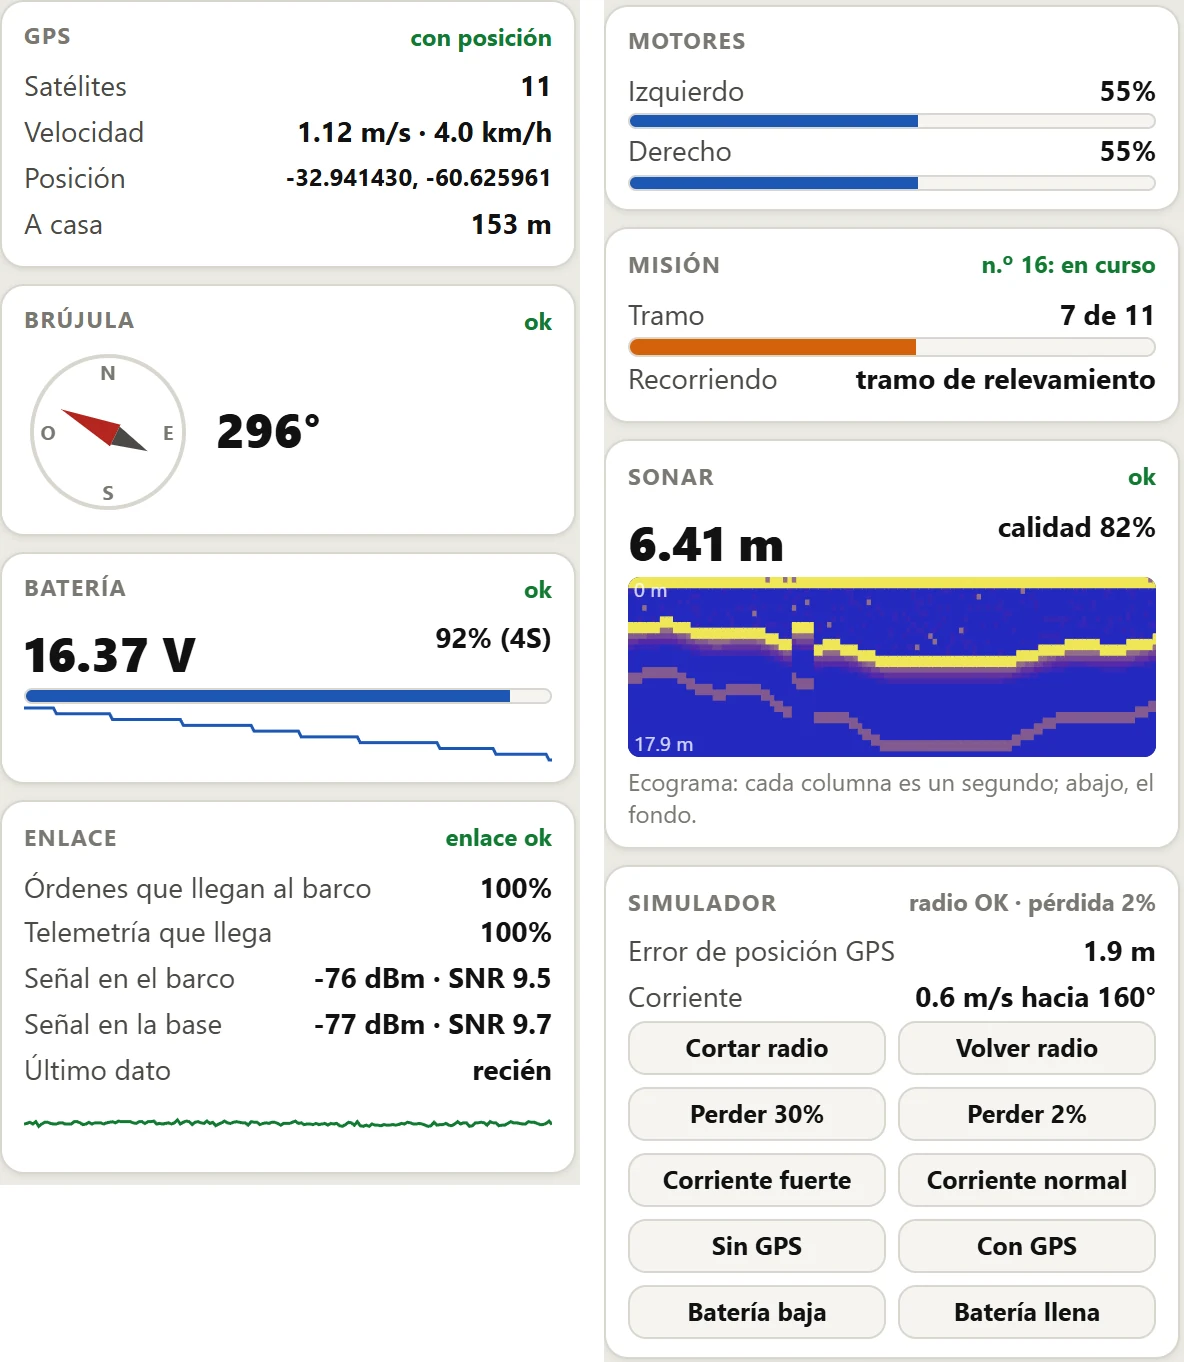
| Tarjeta | Qué muestra |
|---|---|
| GPS | Satélites, velocidad sobre el fondo, posición y distancia a la casa. |
| Brújula | Rumbo de la proa y si está calibrada. La aguja roja apunta al rumbo. |
| Batería | Tensión de la batería de motores, % aproximado y celdas detectadas, con su historia. |
| Enlace | % de órdenes que llegan al barco, % de telemetría que llega a la base, señal y SNR en cada punta. Lo primero a mirar si algo anda raro. |
| Motores | Lo que está haciendo cada propulsor, y la potencia extra que pone contra la corriente. |
| Misión | Número, estado, tramo actual y si está relevando o cambiando de franja. |
| Sonar | Profundidad, calidad del eco y el ecograma: cada columna es un segundo; arriba la superficie, abajo el fondo (la línea amarilla). |
Colores
verde todo bien · naranja atención · rojo el barco actuó solo o algo falla (suena) · azul información.
7Manejar el barco
Los cuatro modos
| Botón | Qué hace |
|---|---|
| MANUAL | Sigue el joystick. Soltarlo = motores a cero. |
| QUIETO | Se queda en el punto donde está, contra la corriente (radio ~10 m). Para medir con calma o dejarlo solo un rato. |
| VOLVER | Vuelve a la casa por GPS y se queda quieto ahí. |
| PARAR | Motores apagados. Ojo: en el río la corriente lo lleva. Lo puede apretar cualquiera, aunque maneje otro. |
Joystick, teclado o gamepad
| Con | Cómo |
|---|---|
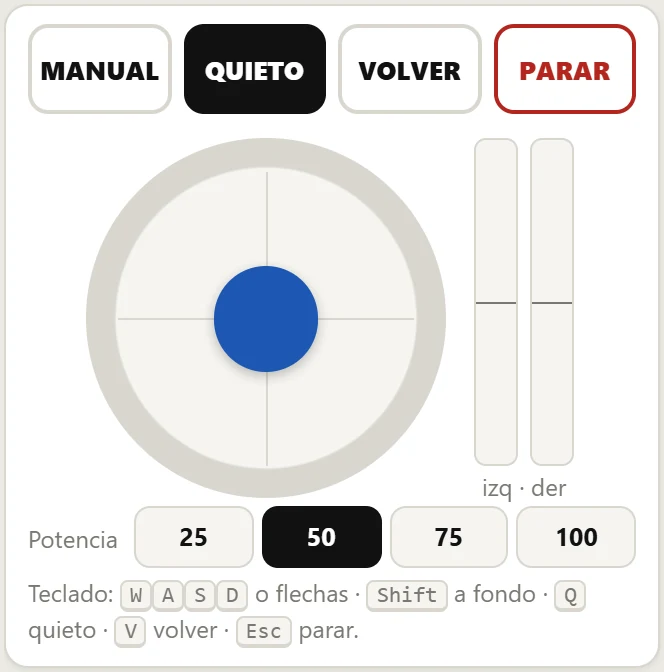
| Joystick de pantalla | Arrastrar el círculo azul. Adelante avanza, a los costados gira. |
| Teclado | WASD o flechas · Shift a fondo · Q quieto · V volver · M manual · Esc parar |
| Gamepad (Xbox o compatible) | Stick izquierdo avanza, stick derecho gira · B parar · Y volver · X quieto · A manual |
| Potencia | 25 / 50 / 75 / 100 % del joystick (además del límite general del barco) |
Si la ventana se minimiza, el barco frena a propósito
El programa deja de mandar joystick cuando su ventana no se ve. El barco en MANUAL pasa a SIN ÓRDENES y a los 10 s vuelve solo. Para dejarlo un rato, ponerlo en QUIETO.
Mandar el barco a un punto
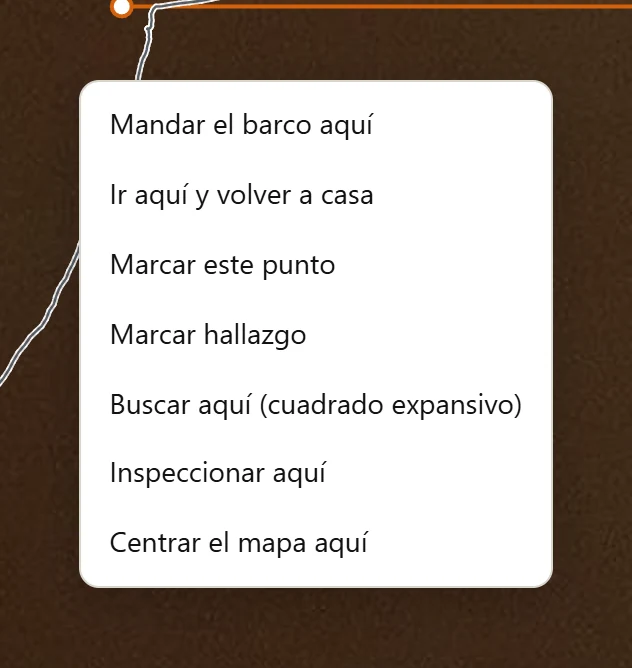
Clic derecho en el mapa abre este menú. «Mandar el barco aquí» lo lleva a ese punto y lo deja QUIETO ahí; «Ir aquí y volver a casa» va y vuelve solo. También sirve para marcar puntos o armar una búsqueda alrededor de ese lugar.
Mover el mapa: arrastrar. Acercar: rueda del mouse o botones + y −. «Seguir barco» lo mantiene centrado; al arrastrar se apaga solo. «Fondo» cambia entre satélite, mapa y sin fondo.
8Misiones automáticas
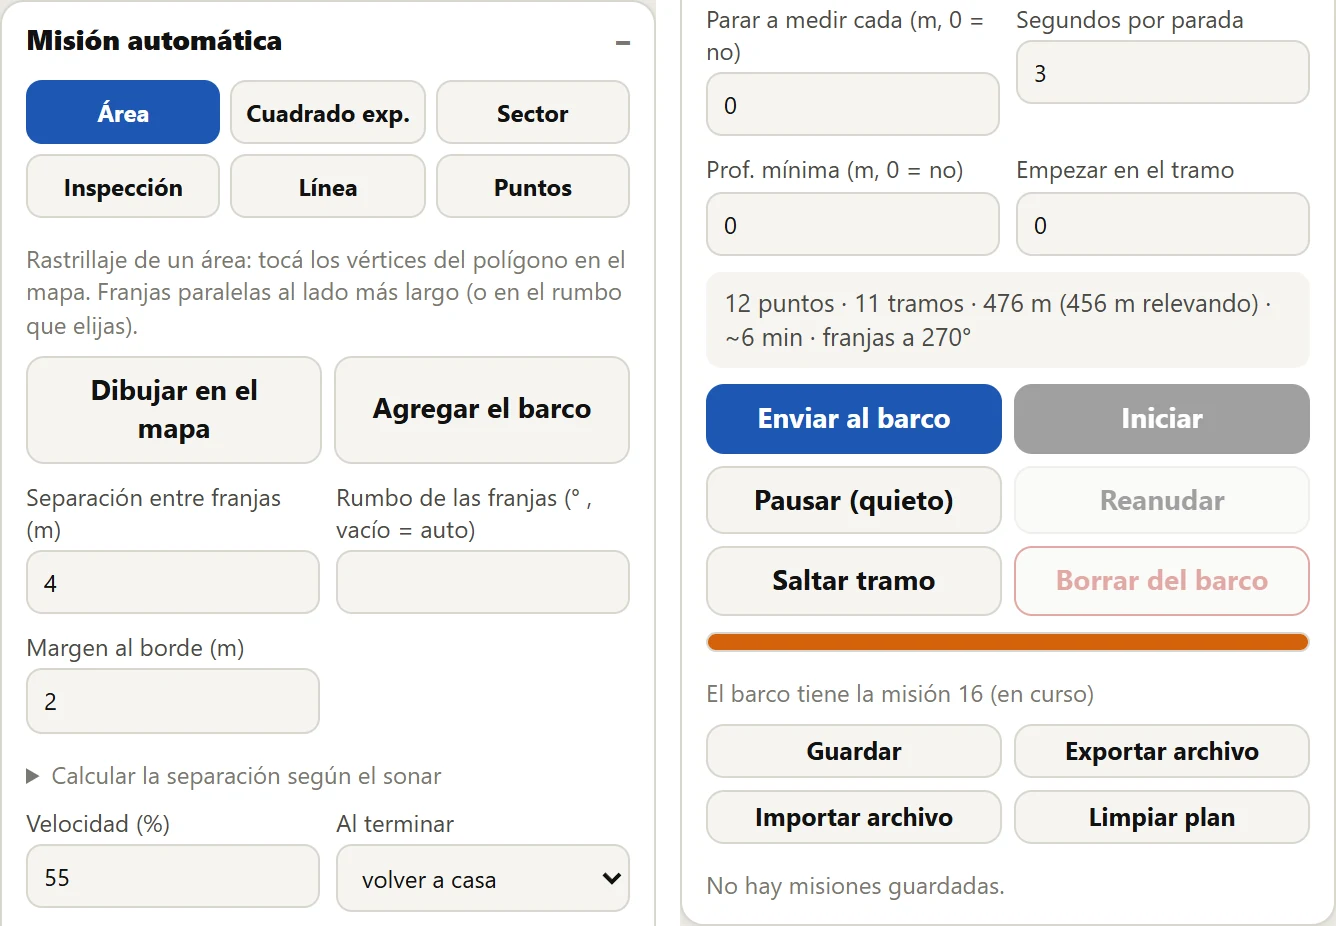
Una misión es un recorrido de hasta 512 puntos que el barco hace solo, corrigiendo la corriente. Se dibuja en el mapa, se sube por radio y se larga.
- Elegir el patrón (tabla de abajo).
- Dibujar en el mapa: tocar los vértices del área, o el centro de la búsqueda. «Agregar el barco» usa la posición del barco.
- Ajustar: separación entre franjas, rumbo, velocidad, qué hacer al terminar, parar a medir cada tantos metros, profundidad mínima (anti-varado). Abajo se ve cuántos puntos, metros y minutos son, y avisa si se pasa de la geocerca.
- Enviar al barco: la barra muestra el avance hasta «Misión cargada en el barco ✓».
- Iniciar. Antes de arrancar, el programa revisa GPS, brújula, casa, enlace, batería y geocerca, y avisa lo que falte.
- Durante la misión: Pausar (queda quieto), Reanudar (sigue desde el tramo donde quedó), Saltar tramo.
Qué patrón usar
| Patrón | Para qué |
|---|---|
| Área | Rastrillaje en franjas: mapa del fondo, o buscar algo hundido en una zona. |
| Cuadrado exp. | Buscar alrededor de un último punto conocido (método IAMSAR). |
| Sector | Punto preciso y área chica: tres triángulos que pasan por encima. |
| Inspección | Confirmar un hallazgo: tres pasadas cruzadas encima. |
| Línea / Puntos | Un perfil de orilla a orilla / un recorrido libre. |
Cualquier interrupción (un aviso de seguridad, VOLVER, el operador) deja la misión en pausa en ese tramo. Si la
placa del barco se reinicia, la misión vuelve en pausa también: queda guardada en su memoria. «Guardar» deja la
misión en Documentos\GGV\misiones\ para repetirla otro día.
9Buscar en el fondo: marcas y anomalías
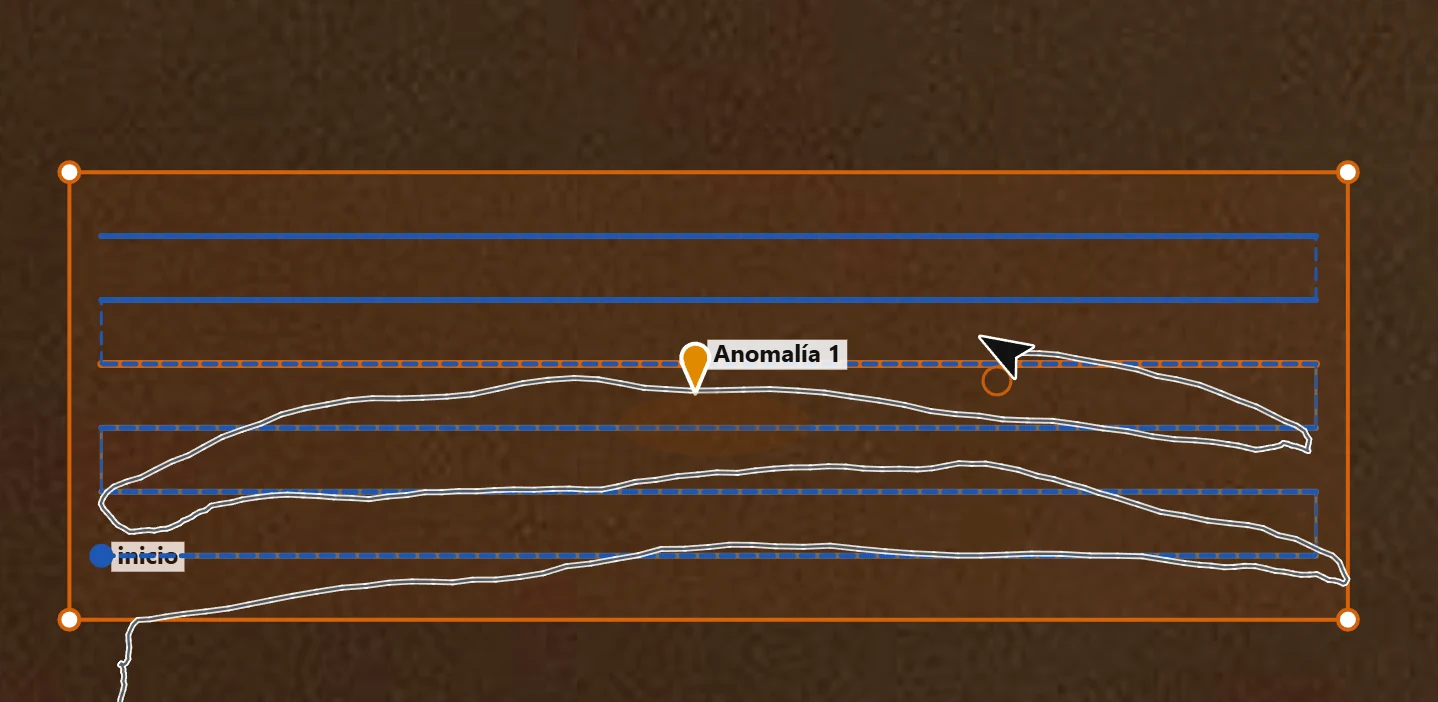
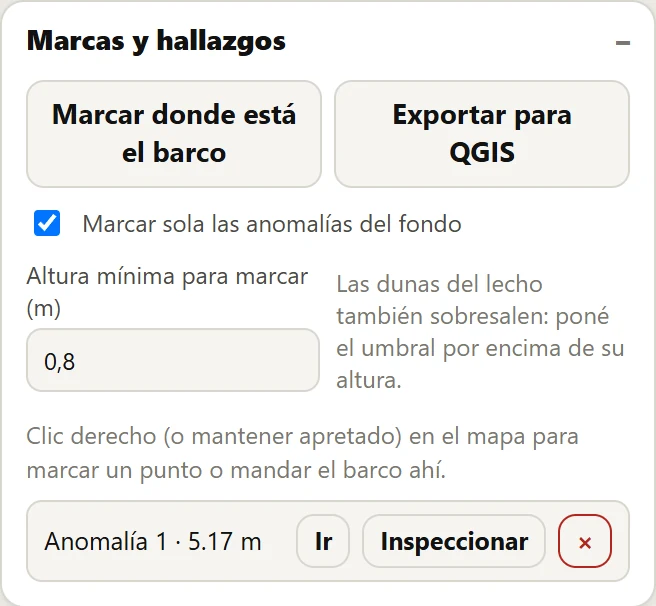
Mientras el barco recorre una franja, el programa compara cada profundidad con el fondo de antes y de después en la misma franja. Si algo sobresale más que la altura mínima (1 m por defecto) en 2 de 3 mediciones seguidas, pone sola una marca Anomalía en el mapa y suena.
La separación decide qué se puede encontrar
El sonar mira para abajo con un haz angosto: en cada pasada solo «ve» una franja del fondo de unos 0,9 m de ancho a 5 m de profundidad. Para un mapa no importa; para encontrar un objeto, alguna franja le tiene que pasar por encima. Regla práctica: separación ≤ ancho del objeto − 2 m (lo que puede correrse el barco por el GPS y la corriente). Una lancha hundida de 4 m pide franjas cada 2-3 m.
Buscar algo hundido, paso a paso
- Avisar a Prefectura y no meterse en el canal de navegación.
- Área sobre la zona, con la separación que pide el objeto, a velocidad baja (40-55%).
- Cada Anomalía → Inspeccionar: tres pasadas cruzadas encima.
- Si se confirma: Ir a la marca, el barco se queda QUIETO encima y se mira el ecograma con calma. Marcar hallazgo.
Las dunas también sobresalen
El lecho del Paraná tiene dunas de medio metro a más de un metro. Si aparecen anomalías donde no hay nada, subir la altura mínima. Antes, mirar el rastro con «Color por profundidad».
Búsqueda de personas
El barco y el sonar son una herramienta de apoyo: una búsqueda de personas la conducen Prefectura Naval y los
servicios de emergencia. Lo que flota deriva con la corriente (en el Paraná, ~3,6 km por hora): el punto de partida de
la búsqueda se corrige por la deriva. Detalle en docs/MISIONES.md.
10Qué hace solo si algo falla
| Qué pasa | Qué hace el barco | Cuándo vuelve el control |
|---|---|---|
| Deja de llegar el joystick 1,5 s (en MANUAL) | SIN ÓRDENES: sigue derecho, despacio | Solo, si el joystick vuelve antes de 10 s |
| El joystick no vuelve en 10 s | VUELVE a casa | Al apretar un botón de modo |
| En una misión o IR A, ninguna orden por 30 s | VUELVE a casa | Botón de modo |
| Batería baja 5 s seguidos | VUELVE a casa (una sola vez) | Botón de modo |
| Sale de la geocerca (300 m de la casa) | VUELVE a casa | Adentro, botón de modo |
| Sin GPS o sin brújula en un modo que navega | PARADO (FS): motores apagados, sigue transmitiendo su posición | Si vuelven y no hay radio, intenta volver |
| El sonar mide menos que la profundidad mínima 1 s | POCO FONDO: retrocede 4 s y se queda quieto | Botón de modo (REANUDAR sigue la misión) |
| La placa se reinicia lejos, sin radio | A los 10 s VUELVE (si recuperó la casa de esa salida) | Botón de modo |
| El programa del barco se cuelga | Se reinicia en 3 s con los motores en neutro | — |
| QUIETO, VOLVER o PARAR y se corta la radio | Siguen igual | — |
Por qué «botón de modo» y no automático: si la radio va y viene, que el barco tome y suelte el control solo sería peor. Después de un aviso de seguridad, decide el operador.
El barco no acepta un modo que no puede cumplir y el programa avisa por qué: QUIETO o una misión sin GPS o sin brújula calibrada, VOLVER sin casa, una misión sin misión cargada.
Las primeras salidas
- Potencia máxima en 40% (
POTENCIA_MAX) y geocerca chica (100 m) para empezar. - Bote o kayak acompañando, chalecos y una soga de seguridad de 50 m.
- Probar la brújula en tierra antes del agua: es la causa número uno de barcos que se van lejos.
Plan completo de pruebas, de la mesa al río: docs/PRUEBAS.md.
11Lo que se graba y el simulador
Cada salida queda grabada
Al conectarse se crea una carpeta en Documentos\GGV\sesiones\ con la fecha:
| Archivo | Qué tiene |
|---|---|
telemetria.csv | Una fila por segundo: hora, posición, rumbo, velocidad, batería, modo, enlace, motores, misión, profundidad... (se abre con Excel). |
eventos.jsonl | Comandos enviados, avisos, subidas de misión, conexión y desconexión. |
recorrido.geojson | El recorrido con la profundidad de cada punto, para abrir en QGIS. |
marcas.geojson | Las marcas de esa salida. |
Los mapas que se miraron quedan en Documentos\GGV\mapas\ y las misiones guardadas en
Documentos\GGV\misiones\. Las dos versiones del programa (la principal y la de C#) comparten esas carpetas.
Practicar con el simulador
Conectarse a Simulador (se puede acelerar ×2 o ×4) y aparece un barco en el Paraná frente a Rosario con corriente de 0,6 m/s, ruido de GPS y un casco hundido a 140 m al este y 70 m al norte de la casa. Corre el mismo código que las placas, así que lo que se practica es lo que va a pasar. Con el simulador aparece una tarjeta para provocar fallas:
| Botón | Para practicar |
|---|---|
| Cortar radio / Volver radio | Que el barco vuelva solo, y que al volver la radio no retome MANUAL. |
| Perder 30% / Perder 2% | Un enlace malo: subir una misión igual. |
| Corriente fuerte / normal | Cómo corrige el piloto (barra «+% contra la corriente» en Motores). |
| Sin GPS / Con GPS | El modo PARADO (FS). |
| Batería baja / llena | La vuelta por batería. |
Problemas comunes
| Pasa | Probar |
|---|---|
| No aparece el puerto USB | Otro cable (muchos son solo de carga). Instalar el driver CP210x de Silicon Labs. |
| Conecta pero no llega nada | Las dos placas con el programa v2. La pestaña Consola muestra lo que dice la base al arrancar. |
| «Telemetría que llega» en 0 | El barco apagado, fuera de alcance, o con otra frecuencia o red en config.h. |
| El barco no acepta un modo | Mirar los eventos: le falta GPS, brújula calibrada, casa o misión. |
| El mapa sin fondo | Sin internet y esa zona no se miró antes. |
12Hoja de referencia rápida
Teclado
| W S / ↑ ↓ | adelante / atrás |
| A D / ← → | girar |
| Shift | a fondo |
| M | MANUAL |
| Q | QUIETO |
| V | VOLVER |
| Esc | PARAR |
Modos que pone el barco
| ARRANQUE | recién prendido: elegí un modo |
| MISIÓN / YENDO | recorriendo / yendo a un punto |
| SIN ÓRDENES | perdió el joystick; a los 10 s vuelve |
| PARADO (FS) | sin GPS o sin brújula |
| POCO FONDO | retrocedió y quedó quieto |
Tiempos de seguridad
| Sin joystick (MANUAL) | 1,5 s → sin órdenes |
| Sin joystick | 10 s → vuelve |
| Sin órdenes (misión) | 30 s → vuelve |
| Batería baja | 5 s → vuelve |
| Geocerca | 300 m |
Radio
| Frecuencia | 917,0 MHz |
| Banda | 915-928 MHz (ISM) |
| Modulación | LoRa SF7 · 125 kHz · 4/5 |
| Potencia | 20 dBm (100 mW) |
| Sensibilidad | ≈ −124 dBm |
| Órdenes | 5 por segundo, 41 ms |
| Telemetría | 1 por segundo, 118 ms |
| Red / sincronismo | 0x47 / 0x12 |
Conexiones
| USB | 921.600 baudios |
| WiFi | CATAMARAN-GGV |
| Página de la base | http://192.168.4.1 |
Enlace largo
| Lo que más rinde | altura de la base |
| Doble de altura | +6 dB · ×1,4 alcance |
| Margen mínimo | 10 dB |
| SNR al límite | ≈ −5 dB |
Carpetas
| Sesiones | Documentos\GGV\sesiones |
| Misiones | Documentos\GGV\misiones |
| Mapas | Documentos\GGV\mapas |